
객체탐지 결과를 GIS에서 쓸 수 있으려면 탐지 상자가 영상 위 제자리에 놓여야 한다. 모델이 아무리 잘 찾아도 좌표가 어긋나면 지도 위에서는 쓸모가 없다. 이번에는 QGIS 3.44.12에서 NaGeoAI 1.9.1의 객체탐지를 돌리고, 탐지 상자의 좌표가 입력 영상과 맞는지를 중점적으로 확인했다. 순서는 자료 확인, 입력값 설정, 실행, 지도 중첩과 속성 검토다.
미리 밝혀 두면, 결과는 모델이 내놓은 후보를 검토하기 위한 자료다. 개별 건물의 정확한 경계나 공식 측량 성과로 볼 수 없다. 실제로 나온 후보 하나는 영상 거의 전체를 덮었다.
버전: 1.9.1을 써야 하는 이유
이전 버전의 객체탐지 출력에는 좌표 문제가 있었다. 화소 좌표에 래스터의 지리참조 변환을 적용하지 않은 것이다. 1.9.1에서 이를 고쳤으므로 이 글은 1.9.1 기준이다. 설치 파일은 NaGeoAI-1.9.1.zip 다운로드에서 받고, 변경 내용은 1.9.1 릴리스 설명에서 확인한다. 1.9.0을 쓰고 있다면 이 수정이 들어 있지 않다.
설치는 플러그인 → 플러그인 관리 및 설치 → ZIP 파일에서 설치에서 ZIP을 지정하면 되고, 설치 후 플러그인 목록에서 NaGeoAI가 활성화되어 있는지, 버전이 1.9.1인지 본다. 이번에는 설치 화면을 새로 찍지 않았다. 설치 과정은 실습 1편: 설치부터 NAIP 변화탐지 결과 확인까지에, 공개 버전 목록은 NaGeoAI GitHub 릴리스에 있다.
예제 영상
입력은 Las Vegas 지역의 2019년 NAIP 예제 영상이다. Source Cooperative의 opengeos/geoai 자료 페이지에서 las_vegas_naip_2019_a.tif를 받아 원본은 따로 두고 QGIS에 래스터 레이어로 올린다. NAIP 자체에 대한 설명은 NAIP 공식 자료 목록에 있다. 예제 가공본의 재배포 조건은 별도로 확인이 필요해, 원본 TIFF는 올리지 않고 제공처 주소만 안내한다.
| 항목 | 확인값 |
|---|---|
| 입력 파일 | las_vegas_naip_2019_a.tif |
| 입력 좌표계 | NAD83 UTM 11N EPSG:26911 |
| 영상 크기 | 2,721 × 1,420화소, 4개 밴드 |
| 화소 크기 | 0.6m × 0.6m |
| 출력 좌표계 | WGS84 경위도 EPSG:4326 |
입력은 EPSG:26911 평면 좌표인데 출력은 EPSG:4326 경위도다. 좌표가 한 번 변환되어 나간다는 뜻이고, 그래서 아래에서 지도 중첩으로 위치를 직접 확인한다. 탐지 입력은 배경지도가 아니라 내려받은 NAIP 래스터로 지정했다.
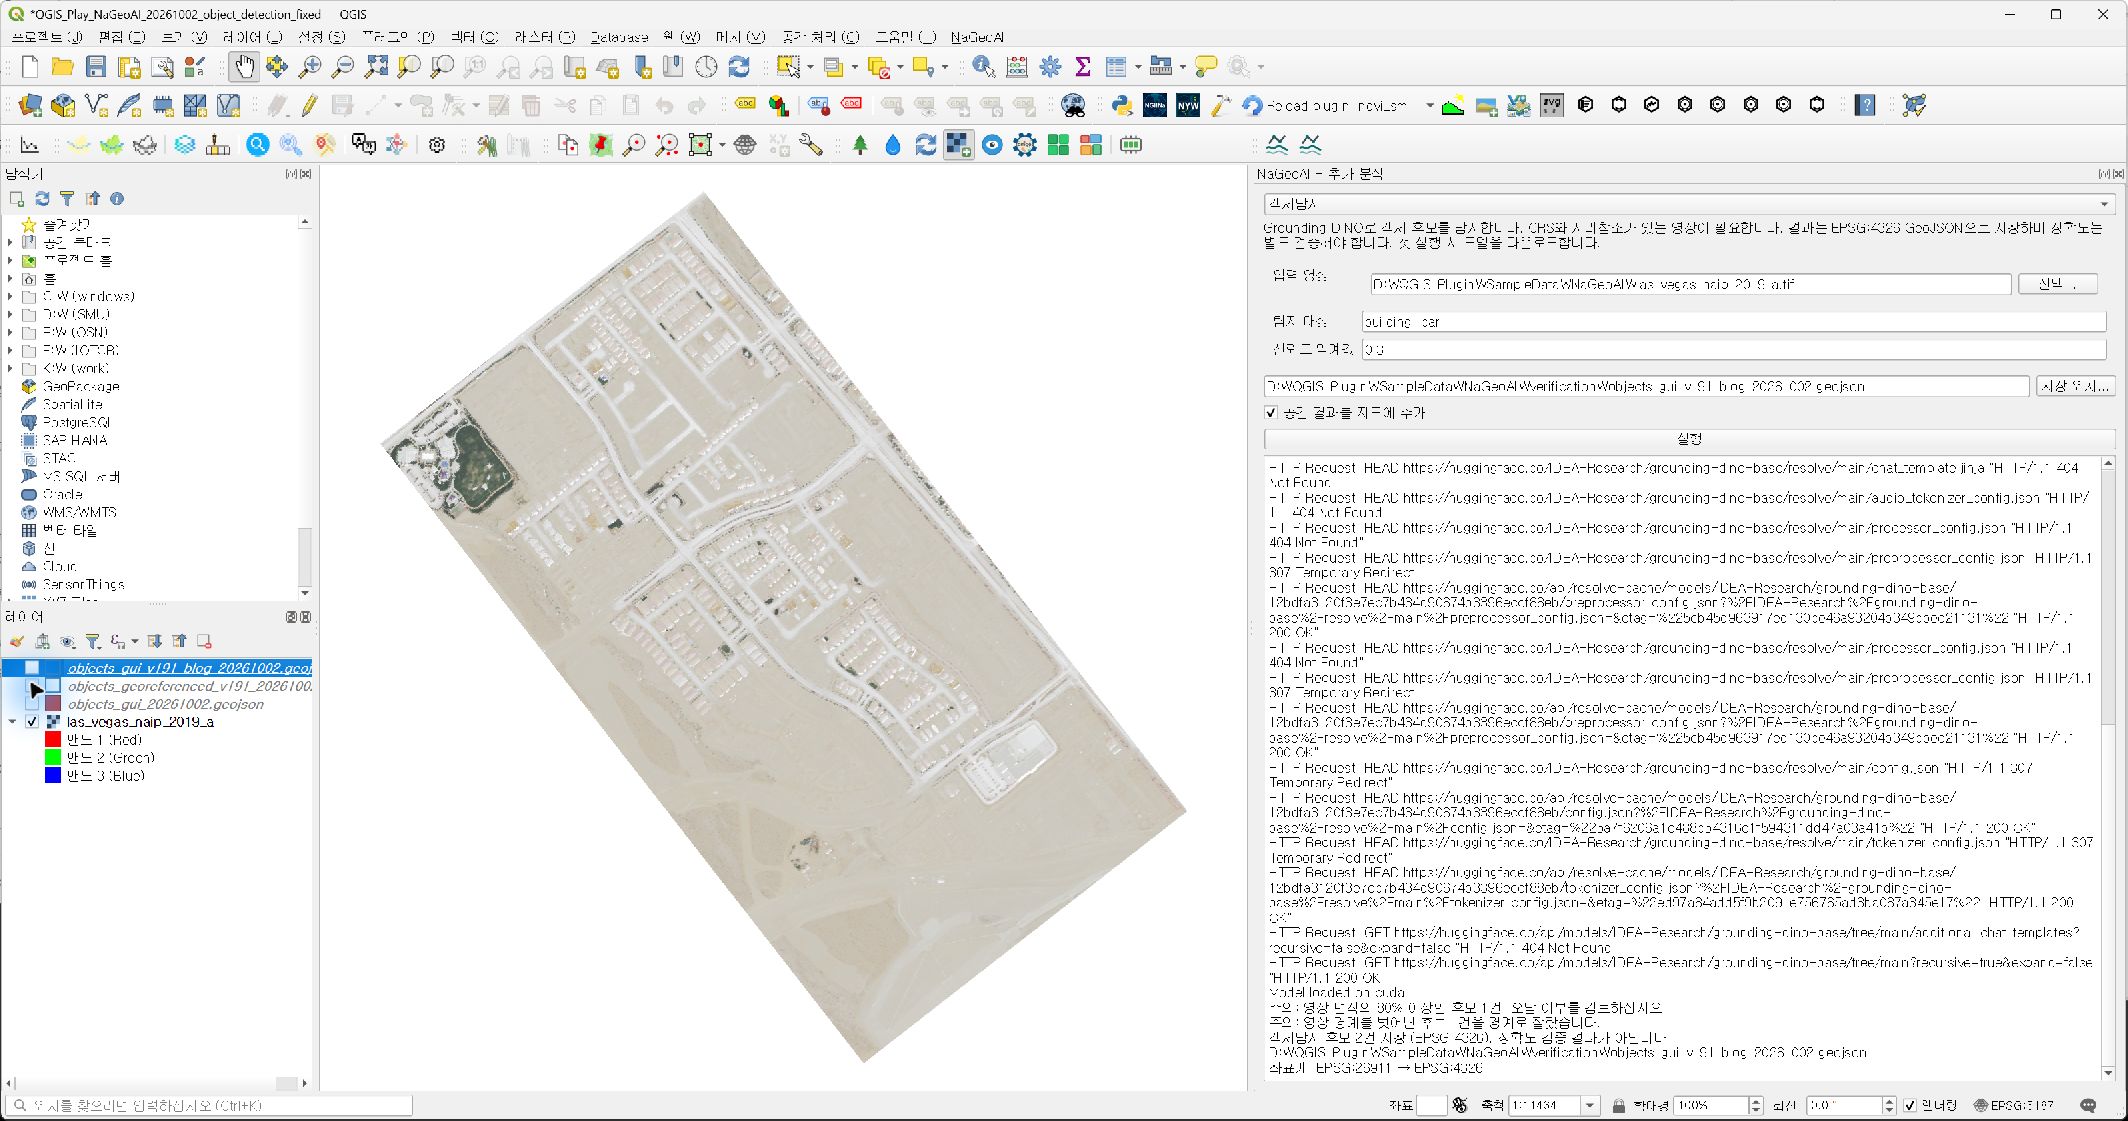
그림 1. 입력 영상과 프로젝트. 처리 후 출력 레이어 표시만 끈 화면이며 처리 전 화면은 아니다.
탐지 대상과 임계값
추가 분석 패널에서 기능을 객체탐지로 고르고 입력 영상에 위 TIFF를 넣었다. 탐지 대상은 building. car., 신뢰도 임계값은 0.3이다. 출력은 objects_gui_v191_blog_20261002.geojson으로 두고 공간 결과를 지도에 추가하는 옵션을 켰다.
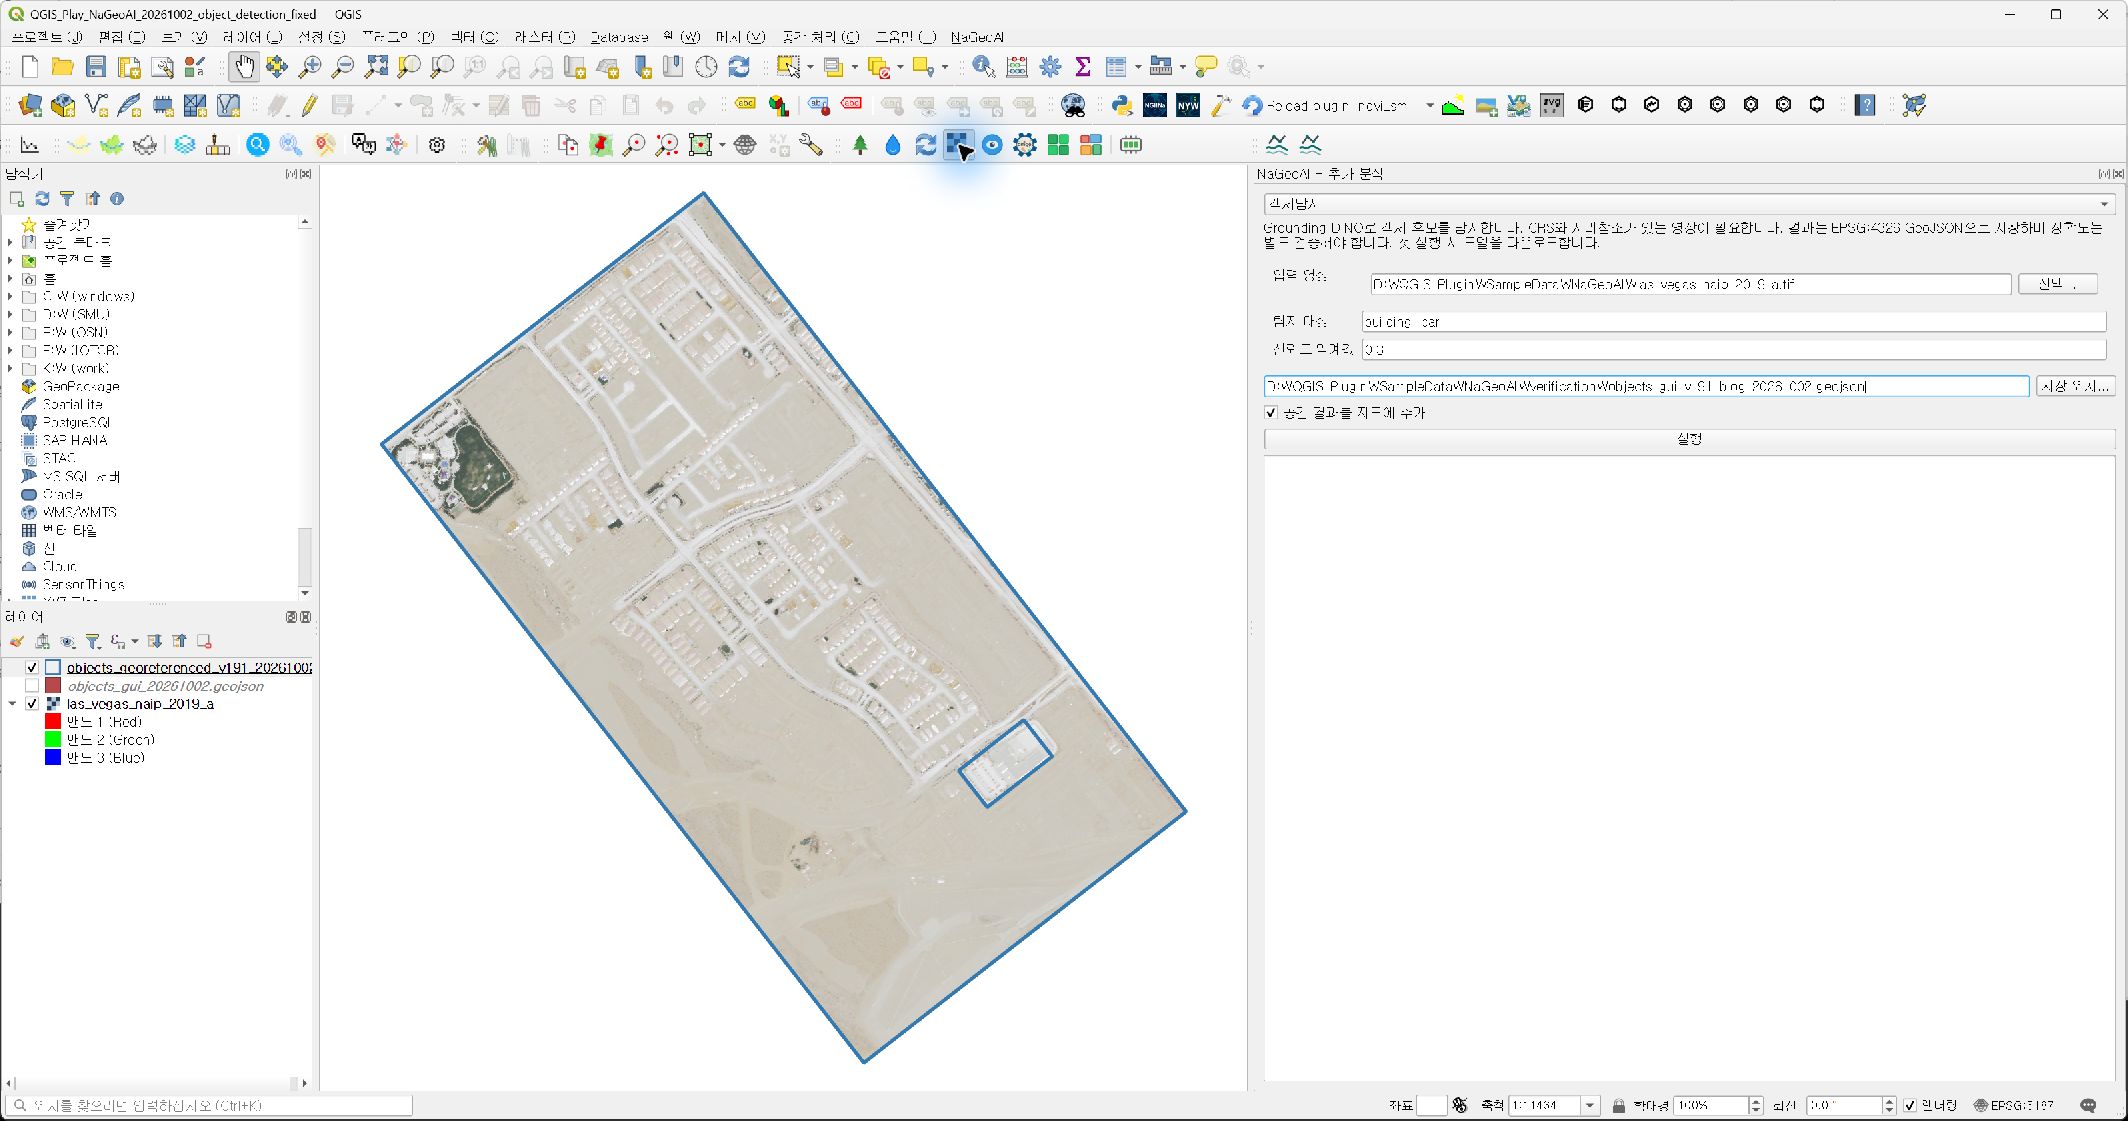
그림 2. 실행 직전 설정. 지도의 파란 윤곽선은 앞서 좌표를 확인할 때 만든 결과로, 이번 실행 결과가 아니다.
실행 로그의 경고 두 개
실행하면 패널에 후보 2건과 EPSG:26911 → EPSG:4326 변환 메시지가 찍히고 새 GeoJSON 레이어가 지도에 올라온다. 눈여겨볼 것은 경고다. 하나는 영상 면적의 80% 이상을 차지하는 후보가 1건 있다는 것, 다른 하나는 영상 경계를 벗어난 상자 1건을 경계에 맞춰 잘랐다는 것이다.
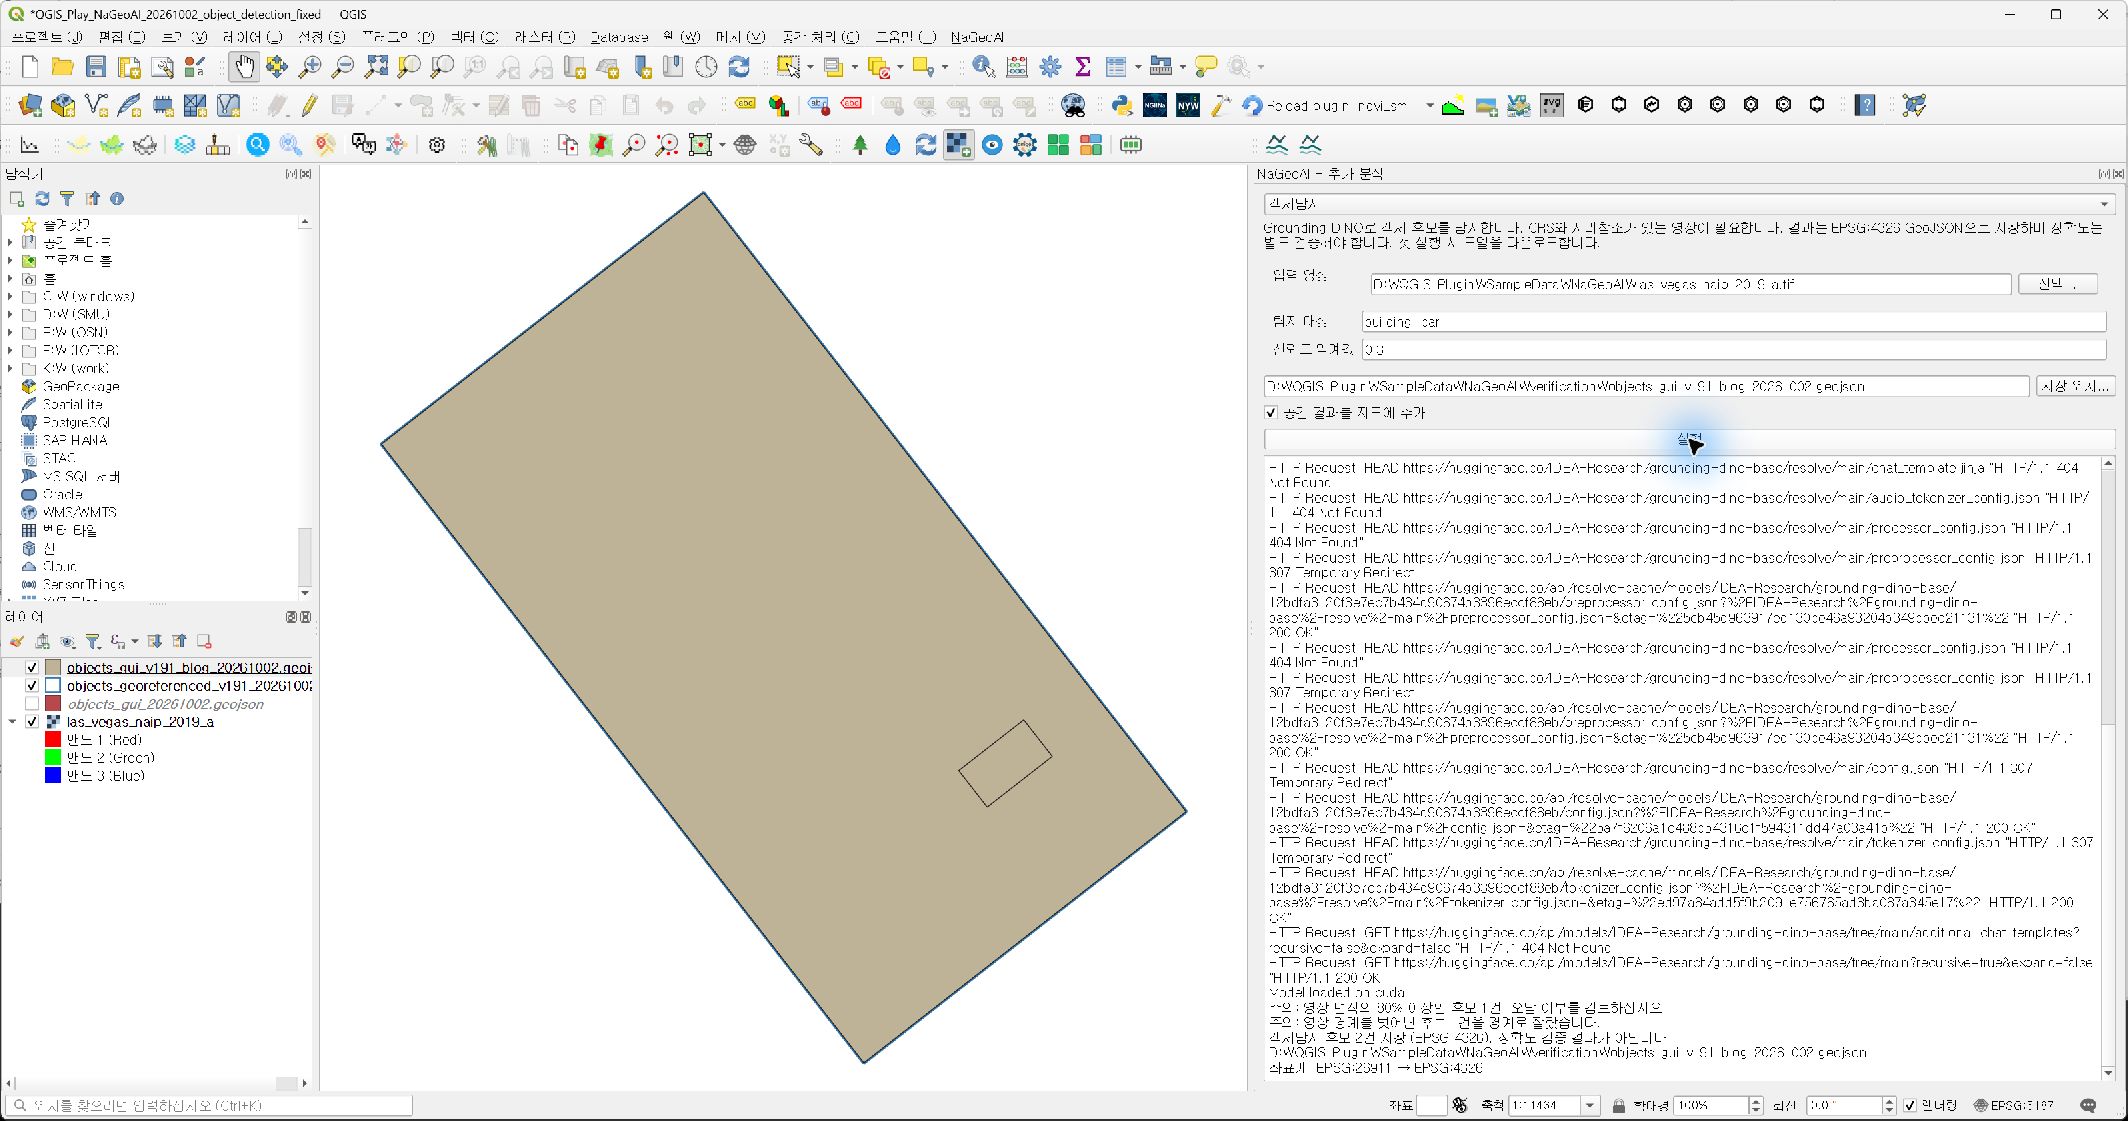
그림 3. 실행 직후 로그와 출력 레이어. 큰 후보 상자는 지우지 않고 검토 대상으로 남겼다.
경고가 뜬 큰 상자는 자동으로 지우지 않고 검토 대상으로 남겼다. 무엇을 버릴지는 결과를 직접 본 뒤 판단하는 편이 낫다. 확인을 위해 출력 레이어 심볼을 채움 없는 파란 윤곽선으로 바꿔 NAIP 영상 위에 겹쳤다. 이 중첩으로 보는 것은 상자가 제자리에 놓였는지이지, 건물 경계가 정확한지는 아니다.
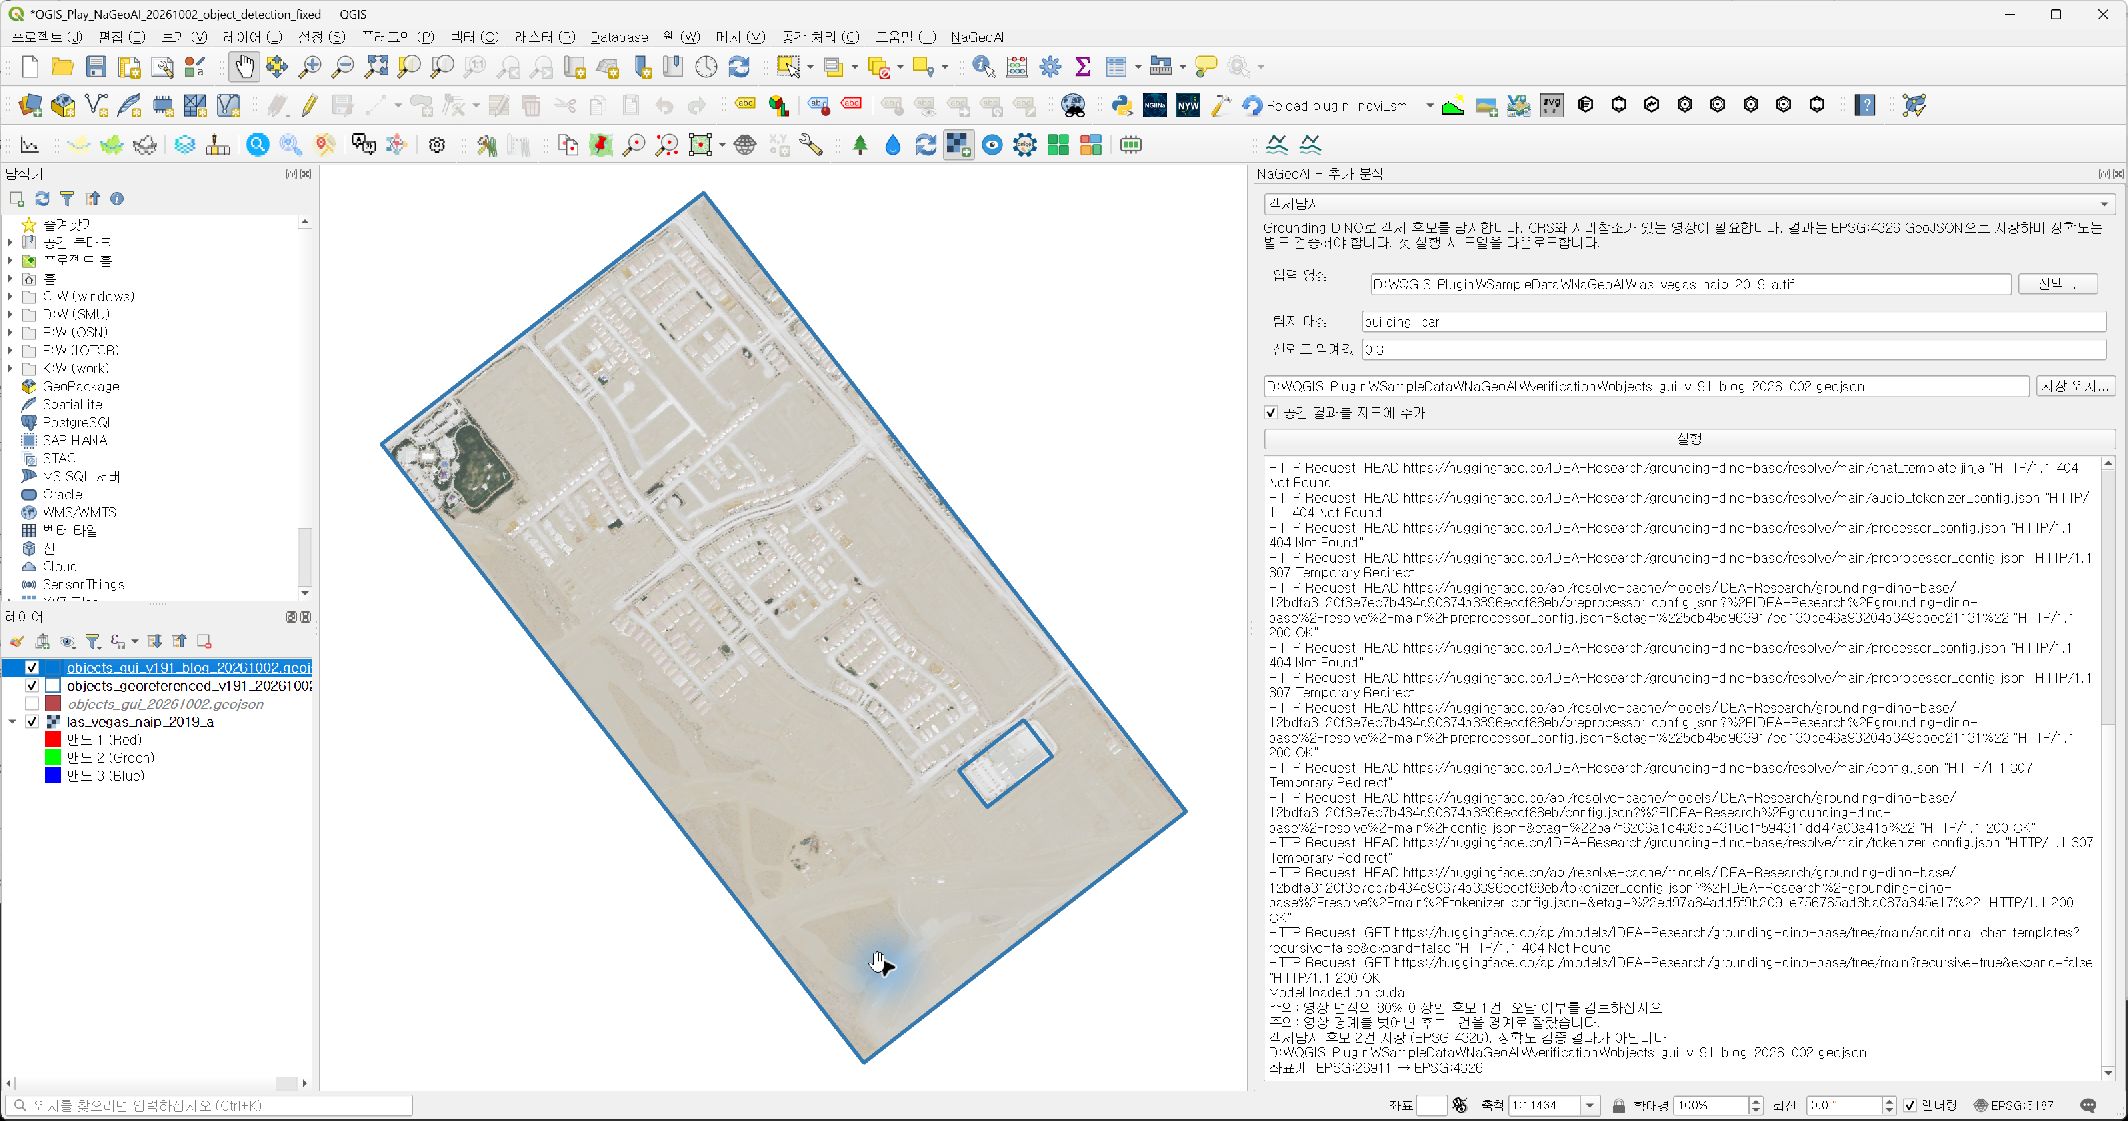
그림 4. 이번 실행 결과와 이전 좌표 검증 결과를 함께 띄운 중첩 화면. 최종 저장한 프로젝트에서는 이전 결과를 숨겼다.
속성으로 본 두 후보
| 후보 | label | score | 영상 대비 면적 비율 |
|---|---|---|---|
| 1 | building | 0.345244825 | 0.997488046 |
| 2 | building | 0.302596986 | 0.011897756 |
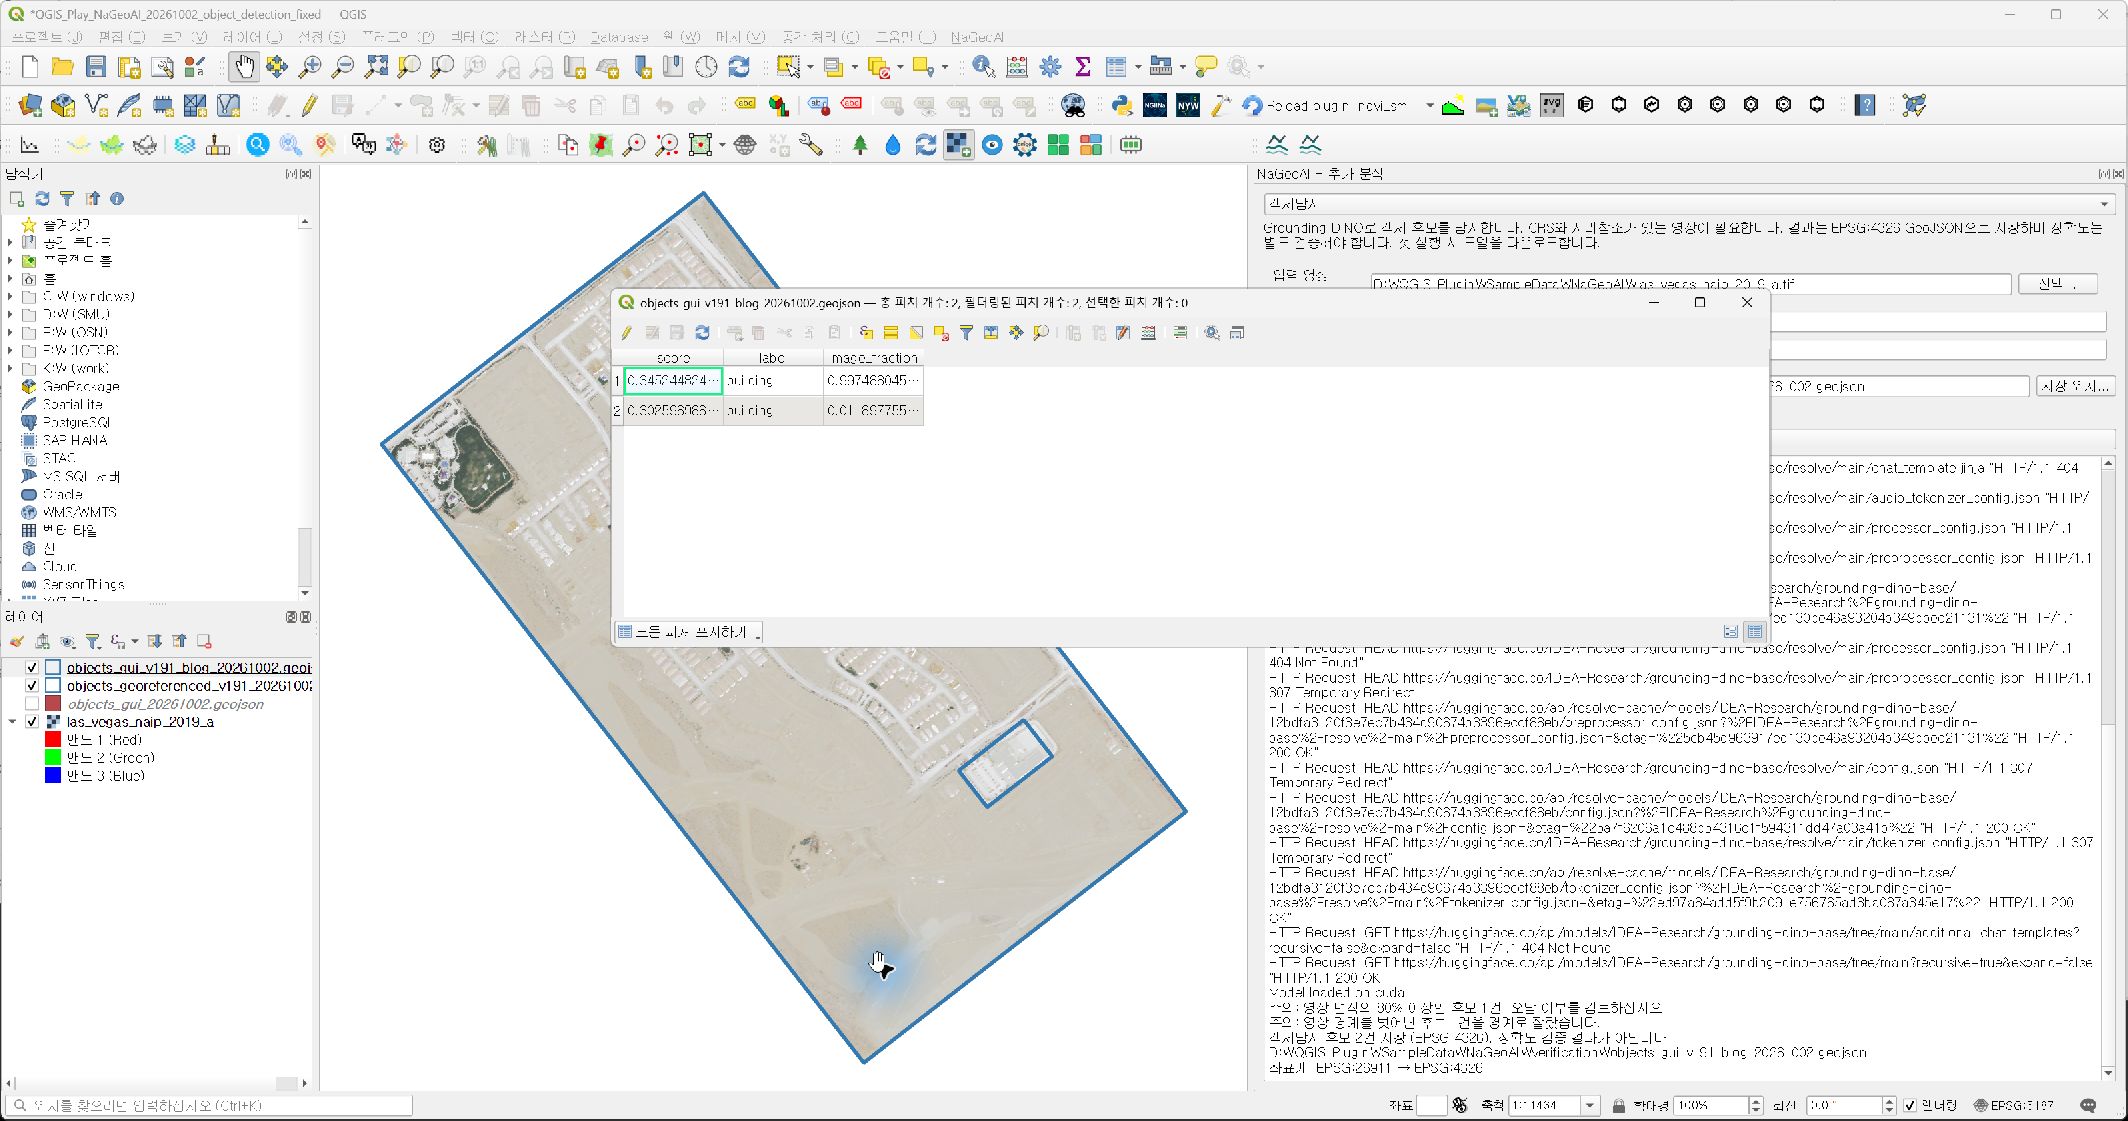
그림 5. 속성 테이블의 label, score, image_fraction 값.
두 후보 모두 building이고 car는 하나도 나오지 않았다. 첫 번째 상자는 영상 면적의 약 99.75%를 덮는다. 사실상 영상 전체를 건물 하나로 본 셈이라 단일 건물 경계로는 쓸 수 없다. 두 score가 0.345, 0.303으로 임계값 0.3을 겨우 넘긴 수준이라는 점도 눈에 들어온다. 두 번째 후보는 크기는 그럴듯하지만 현장 자료나 정답 경계와 대조하지 않았으니 건물을 정확히 잡았다고 말할 수 없다. score는 모델 출력값일 뿐 정밀도나 정확도가 아니다. 정답 자료로 정밀도·재현율·경계 정확도를 평가하는 작업은 이번에 하지 않았다.
1.9.1에서 바뀐 좌표 처리
1.9.1은 탐지 상자의 각 꼭짓점에 영상의 아핀 변환을 적용한 뒤 EPSG:4326으로 변환한다. 영상 경계를 벗어난 후보는 경계에 맞춰 자르고, 면적이 큰 후보는 경고로 알린다. 앞의 로그 경고 두 개가 바로 이 처리에서 나온 것이다. 다만 이것은 좌표를 바로잡은 것이지 탐지 품질을 올린 것이 아니다. 상자가 제자리에 놓이게 된 것과 모델이 건물을 잘 찾는 것은 별개의 문제다.
작업 메모
그림 5장은 2026년 10월 2일 QGIS 데스크톱에서 캡처해 GitHub에 보존한 이미지다. 원본 QGIS_Play.qgz는 덮어쓰지 않고 복사본(QGIS_Play_NaGeoAI_20261002_object_detection_fixed.qgz)에서 작업·저장했다. 예제 영상은 재배포하지 않는다. 과거 Python 종료 오류의 원인은 이번 결과만으로 단정하지 않으며, 이번 실행에서는 QGIS 창이 정상적으로 닫혔다.


댓글 없음:
댓글 쓰기