
안녕하세요. 지상 라이다 문제는 스캐너 이름을 아는지보다, 삼각대 위 장비가 거리와 두 각으로 점을 만들고 여러 자리의 점군을 하나로 잇는 과정을 설명할 수 있는지를 묻습니다. 지난 10월 22일 열린 ‘2026 기반 재난 진단 신기술 세미나’에서는 라이다·카메라·GNSS·IMU를 실은 차량형 모바일 매핑 시스템을 지표투과레이더와 묶어, 도로 위 시설물과 지하 매설물을 하나의 공간정보 체계로 연결하는 방식이 소개됐어요(데일리경제, 2026년 10월 23일). 차에 싣고 달리는 장비와 달리, 오늘 다룰 지상 라이다는 한 자리에 세워 두고 스캔한 뒤 자리를 옮겨 가며 측량합니다.
문제
기출문제: 2026년 제140회 측량및지형공간정보기술사, 제4교시 2번 (Q-net 공식 문제지)
지상라이다(LiDAR) 측량원리와 해석방법, 활용분야에 대하여 설명하시오. (25점)
논술형 · 25점 · 학습용 권장 작성시간 25분, 분량 약 3쪽
출제 의도와 답안 방향
지상 레이저 스캐닝은 최근 5년 사이 거의 매년 다른 모습으로 나왔어요. 2022년 제126회 ‘터널 내공 단면 확인 측량’, 2023년 제129회 ‘공간정보 구축 방법’, 2025년 제137회와 2026년 제138회 ‘원리와 BIM 구축 절차’, 그리고 2026년 제140회 ‘원리·해석방법·활용분야’입니다(제126회, 제129회, 제137회, 제138회 문제지). 2022~2026년 10회차 문제지에서 같은 주제를 다섯 번 확인했어요.
문제가 세 가지를 물으니 세 덩어리 분량부터 고르게 나눕니다. 원리에서는 거리 측정 방식(펄스·위상차)과 극좌표가 3차원 좌표로 바뀌는 과정을 식으로 보여 주고, 해석방법에서는 정합(registration)과 그 품질 검증까지 써 주는 편이 좋다고 봐요. 해석방법을 ‘스캔 → 정합 → 모델링’ 세 단어로 끝내면 정합이 무엇을 구하는 일인지가 빠져 보입니다. 정합이 무엇을 구하는 일인지, 잘못 정합된 결과를 어떻게 걸러 내는지 한 줄씩만 더해도 답안이 달라 보입니다.
지상 라이다는 어떻게 점을 만드나
지상 라이다(TLS, Terrestrial Laser Scanner)는 삼각대 위에 세운 스캐너가 레이저를 발사해 주변을 촘촘히 측정하는 장비예요. 원리는 무타깃 토털스테이션과 같은 공간 극좌표법입니다. 점마다 거리 r, 수평각 θ, 수직각 φ를 재고, 이 세 값을 스캐너 중심의 3차원 좌표로 바꿔요(체코공대 강의자료).
거리를 재는 방식은 두 가지예요. 펄스(비행시간, ToF) 방식은 레이저의 왕복 시간 Δt를 재서 r = c·Δt/2로 거리를 구합니다. 멀리까지 재기 좋지만 상대적으로 느려요. 위상차 방식은 변조한 레이저의 위상 차이로 거리를 구해서 빠르지만, 변조 파장에 따라 잴 수 있는 거리가 짧아집니다. 같은 자료에 따르면 요즘은 펄스 방식도 위상 측정을 섞어 속도를 높여요.
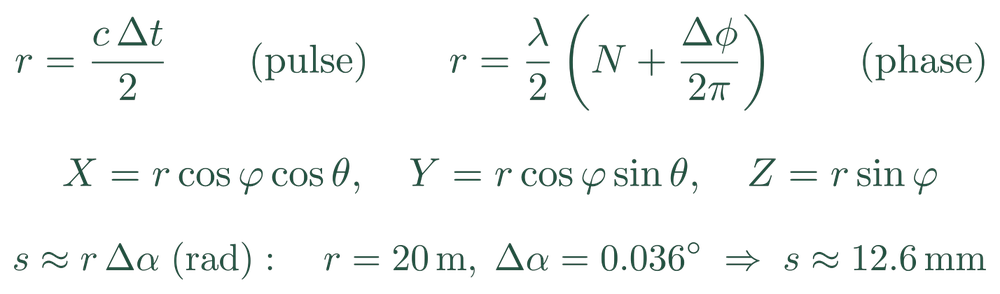
식 1. 지상 라이다의 거리 측정식, 극좌표→3차원 좌표 변환, 점 간격
예를 들어 펄스가 133.4 ns 만에 돌아왔다면 거리는 약 20.00 m예요. 거리를 20 m로 두고 그 점을 수평각 30°, 수직각 10°로 쟀다면 X = 17.057 m, Y = 9.848 m, Z = 3.473 m가 됩니다. 각을 0.036°(약 0.000628 rad) 간격으로 돌리면 빔에 수직인 20 m 앞 벽에서는 점 사이가 약 12.6 mm, 50 m 앞에서는 약 31.4 mm로 벌어져요. 같은 설정이라도 멀수록 점밀도가 낮아진다는 뜻이라, 스캔 위치를 정할 때 이 간격을 먼저 따져 봐야 합니다.
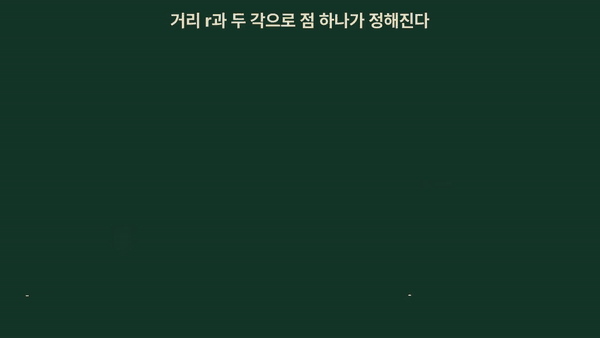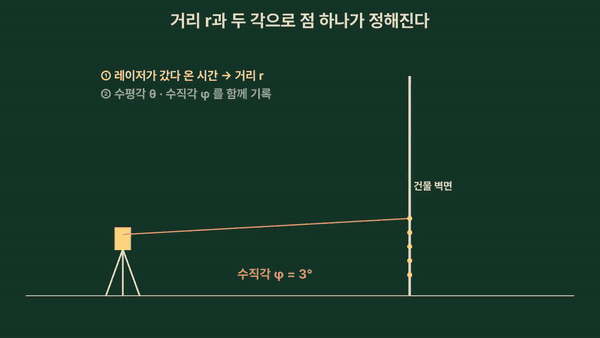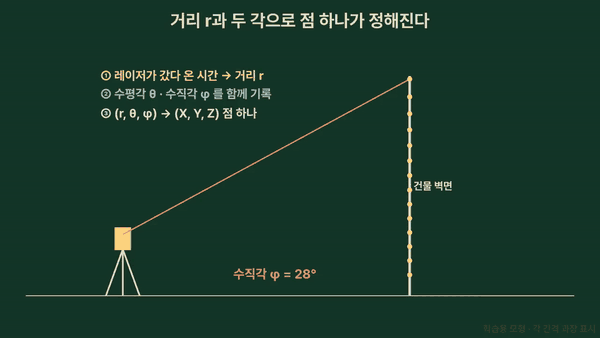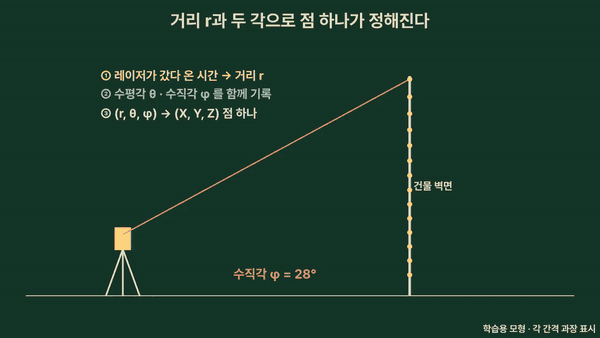
도식 GIF. 거리와 두 각으로 벽면에 점이 쌓이는 모습
점마다 함께 남는 정보
좌표 말고도 돌아온 신호의 세기가 함께 기록돼요. DVW 지침은 이를 진폭(amplitude)이라 부르고, 거리로 정규화해 dB로 나타낸 값을 반사율(reflectance)이라고 구분합니다(DVW Guideline 18-2022). 스캐너에 달린 카메라로 색(RGB)을 입히기도 해요. 반사강도는 표면 재질과 입사각에 따라 달라서, 같은 거리라도 검고 매끈한 면이나 비스듬한 면에서는 측정이 불안해질 수 있습니다(체코공대 강의자료). 모서리처럼 레이저가 두 물체에 걸치면 실제로 없는 ‘혼합 픽셀(mixed pixel)’이 생기기도 해서, 처리 단계에서 걸러야 해요(DVW 지침).
| 구분 | 펄스(비행시간, ToF) | 위상차 |
|---|---|---|
| 재는 것 | 레이저의 왕복 시간 Δt | 변조파의 위상 차이 Δφ |
| 거리 식 | r = c·Δt / 2 | r = (λ/2)(N + Δφ/2π) |
| 거리 범위 | 길다(반사 신호 세기가 한계) | 변조 파장에 따라 제한 |
| 속도 | 상대적으로 느림(최근 위상 측정 병행으로 향상) | 빠름 |
표 1. 거리 측정 방식 비교
해석방법: 정합이 성과를 좌우한다
한 자리에서는 음영부가 생겨서, 건물이나 터널을 빠짐없이 담으려면 여러 자리에서 스캔해야 해요. 자리마다 점군은 각자 자기 좌표계를 가집니다. 이 점군들을 하나의 좌표계로 옮기는 일이 정합(registration)이에요. DVW 지침은 정합을 ‘세 방향 이동과 세 축 회전, 곧 6개 자유도를 구해 점군을 공통 좌표계로 옮기는 일’로 정의합니다(DVW Guideline 18-2022).
정합 방법을 크게 셋으로 묶어 봤어요. 구·평면 표지(타깃)를 여러 자리에서 함께 스캔해 그 중심을 맞추는 타깃 정합, 중복 영역의 점 사이 거리를 반복 계산으로 줄여 가는 ICP(Iterative Closest Point) 정합, 그리고 평면·원통·구 같은 기하 원형을 찾아 맞추는 방법입니다. DVW 지침은 복셀 기반 자동 정합을 따로 다루기도 해요. 타깃을 토털스테이션으로 따로 재 두면 점군을 바로 측량 좌표계에 올릴 수 있어요(DVW 지침).
DVW 지침은 ICP가 언제나 해를 내놓지만 그 해가 맞는다는 보장은 없다고 경고합니다. 평균 잔차가 작아도 잘못 정합되었을 수 있어요. 그래서 정합 뒤에는 중복 영역을 세 축 방향의 얇은 단면으로 잘라 어긋남을 눈으로 확인하고(체코공대 강의자료 2), 토털스테이션으로 따로 잰 검사점과 비교해 정확도를 확인합니다.
| 구분 | 타깃 정합 | ICP 정합 | 기하 원형 기반 정합 |
|---|---|---|---|
| 맞추는 것 | 구·평면 표지의 중심 | 겹치는 부분의 점 사이 거리 | 평면·원통·구 등 기하 원형 |
| 장점 | 토털스테이션으로 잰 좌표에 바로 연결 | 표지를 세우지 않아도 됨 | 반복 계산 설정에 덜 민감 |
| 주의 | 표지 배치·입사각, 평평하지 않은 표지 | 초기 위치가 나쁘면 잘못된 해 | 형상이 부족한 장소에서 어려움 |
표 2. 정합 방법 비교
답안 작성 요령 — 해석방법은 흐름도 한 줄(계획 → 스캔 → 전처리 → 정합·좌표 부여 → 품질 검증 → 모델링·분석)로 먼저 보이고, 그중 정합과 품질 검증을 두세 줄로 풀어 쓴다. ‘잔차가 작으면 정확하다’로 끝내지 말고 독립 검사점과 단면 확인을 함께 적는다.
정합 뒤의 분석
정합한 점군은 목적마다 쓰임이 달라요. 터널이면 설계 단면과 측정 단면을 겹쳐 내공 변위나 여굴·미굴을 보고, 건설 현장이면 설계 BIM과 점군을 비교해 시공 오차를 확인하거나 준공 모델(as-built)을 만들어요. 같은 대상을 시기별로 스캔해 점군끼리, 또는 점군과 메시를 비교하면 변형을 면 단위로 볼 수 있습니다. 지면 점을 골라 DTM을 만드는 과정은 8일차 LiDAR 지면 분류 글, 이동하면서 정합까지 하는 방식은 17일차 SLAM 글에서 다뤘어요.
| 기호 | 뜻 | 단위 |
|---|---|---|
| r | 스캐너 중심에서 점까지 경사거리 | m |
| c | 빛의 속도(299,792,458) | m/s |
| Δt | 레이저 왕복 시간 | s(ns) |
| λ, N, Δφ | 변조 파장, 정수 파장 수, 위상차 | m, —, rad |
| θ, φ | 수평각(X축 기준), 수직각(수평면 기준 고저각, 천정각 z면 φ = 90° − z) | ° |
| Δα | 스캔 각 간격(식에 넣을 때는 rad) | rad |
| s | 대상면에서의 점 간격 | mm |
표 3. 기호와 단위
답안 예시
Ⅰ. 개요
- 지상라이다(TLS): 지상 고정점에 세운 스캐너가 레이저로 거리·수평각·수직각을 측정해 주변의 3차원 점군을 취득하는 측량
- 무타깃 공간 극좌표법, 짧은 시간에 면 단위 고밀도 자료 취득
- 여러 위치의 점군을 정합·좌표 부여한 뒤 단면·변위·BIM 등으로 해석함
Ⅱ. 측량원리
- 거리 측정: 펄스(ToF) r = c·Δt/2(장거리), 위상차 r = (λ/2)(N + Δφ/2π)(고속, 거리 제한)
- 좌표 변환: X = r·cosφ·cosθ, Y = r·cosφ·sinθ, Z = r·sinφ (스캐너 중심 좌표계)
- 점 간격: s ≈ r·Δα(Δα는 rad), 거리가 멀수록 점 밀도 저하
- 부가 정보: 반사강도(진폭·반사율), RGB 색상
- 가상 예: Δt = 133.4 ns → r ≈ 20.00 m / r = 20 m, θ = 30°, φ = 10° → (17.057, 9.848, 3.473) m
Ⅲ. 해석방법
- 작업 계획: 기준점·스캔 위치·중복도·해상도 결정, 음영부 최소화
- 스캔·전처리: 노이즈·이동 물체·혼합 픽셀 제거
- 정합: 6자유도(병진 3, 회전 3) 결정, 타깃 정합·ICP·기하 원형 기반 정합
- 좌표 부여: 토털스테이션·GNSS로 관측한 타깃 좌표로 측량 좌표계에 연결
- 품질 검증: 정합 잔차, 중복부 단면 확인, 독립 검사점 비교
- 모델링·분석: 단면 추출, 점군·설계 비교, 메시·BIM 모델 작성, 시계열 변위 분석
Ⅳ. 활용분야
| 분야 | 해석 내용 | 관련 기출 |
|---|---|---|
| 터널 | 설계 단면 대비 내공 변위·여굴·미굴 확인 | 제126회 2교시 2번 |
| 건설 현장·BIM | 시공 오차 확인, 준공(as-built) 모델 작성 | 제137회 3교시 2번, 제138회 3교시 6번 |
| 구조물·사면 | 시기별 점군 비교로 변형 감시 | — |
| 문화재·실내 | 현황 기록, 도면·3차원 모델 | — |
| 공간정보 | 3차원 건물·시설물 자료 구축 | 제129회 4교시 5번 |
Ⅴ. 유의사항
- 입사각·반사율·거리에 따라 측정 정확도와 점 밀도가 달라짐
- ICP는 항상 해를 산출하나 정해를 보장하지 않음 → 독립 검사점·단면 검증 필수
- 정합 오차가 누적되지 않도록 기준점 배치와 망 구성을 계획 단계에서 검토함
놓치기 쉬운 점
- 정합의 대상은 6개 값이에요. 세 방향 병진과 세 축 회전입니다. ‘점군을 합친다’고만 쓰면 무엇을 구하는지가 빠져요.
- 잔차가 작다고 정확한 게 아니에요. ICP는 잘못 정합되어도 작은 잔차를 낼 수 있어서, 따로 잰 검사점과 단면으로 확인해야 합니다.
- 점 간격은 거리에 비례해요. s ≈ r·Δα(Δα는 rad, 빔에 수직인 면 기준). 같은 각 간격이면 두 배 먼 곳의 점 간격도 두 배가 됩니다.
참고자료와 확인일
- Q-net: 제140회 측량및지형공간정보기술사 문제지(4교시 2번 지상라이다 측량원리·해석방법·활용분야)
- Q-net: 제126회 문제지(2교시 2번 지상레이저측량을 활용한 터널 내공 단면 확인 측량)
- Q-net: 제129회 문제지(4교시 5번 지상레이저측량을 이용한 공간정보구축 방법)
- Q-net: 제137회 문제지(3교시 2번 지상레이저스캐너 측량 원리와 BIM 구축 측량 절차)
- Q-net: 제138회 문제지(3교시 6번 지상라이다 측량 원리와 BIM 구축 작업절차)
- 체코공대(CTU) 토목공학부 강의자료 TELS Lecture 1(2023년 1월 게시): 3D 스캐닝 시스템의 측정 원리·기술 사양·정확도 영향 요인
- 체코공대(CTU) 강의자료 TELS Lecture 2(2023년 1월 게시): 측량 절차·정합·정합 검사
- DVW Guideline 18-2022: TLS Point Cloud Registration(독일측지학회, 2023년 4월 작성본)
- 데일리경제(2026년 10월 23일): 지반 재난, 보이지 않는 위험까지 잡는다…첨단기술로 예방체계 전환
- 이 블로그 8일차: LiDAR 점군의 지면 분류와 DTM·DSM 생성
- 이 블로그 17일차: SLAM 동시 위치추정·지도작성
확인일: 2026년 11월 2일. 기출 회차·교시·문항은 Q-net 공식 문제지 PDF(제126·129·137·138·140회)에서, 측정 원리와 처리 절차는 체코공대 강의자료(2023년 게시)에서, 정합의 정의·방법·품질 지표는 DVW Guideline 18-2022(2023년 4월 작성본) 원문에서 확인했습니다. 답안은 학습용 예시이며 공식 채점기준이 아니고, Q-net은 채점기준과 모범답안을 공개하지 않습니다. 133.4 ns, 각 간격 0.036° 같은 수치는 설명을 위한 가상 값이며 특정 장비의 성능이 아닙니다. 도식은 각 간격을 과장해 그린 학습용 모형입니다.
따라쓰기 PDF
Q-net 원본 답안지의 작성면에 답안을 옮겨 적은 3쪽짜리 따라쓰기 자료예요. 원본의 인쇄 문구와 선은 그대로 두고, 작성한 제목·본문·표·원리도는 옅은 회색(#B8B8B8)으로 통일해 펜으로 따라 쓰기 좋게 만들었습니다.
📄 24일차_지상라이다_모범답안_따라쓰기.pdf 내려받기
함께 푸는 측량및지형공간정보기술사 답안지 요청
요청한 문제는 매일 밤 11시부터 접수 순서대로 검토해 정답 예시를 블로그에 게시합니다.


