
지난 8편까지는 30 m 위성 DEM 하나로 경사, 흐름, 유역, 습윤지수를 차례로 만들었다. 그동안 매번 걸린 게 공간해상도였다. 30 m 셀 안에서는 하곡 바닥과 사면이 뒤섞이고, 입력이 DSM이라 숲의 높이가 지형에 그대로 얹혀 있었다. 이번에는 그 한계를 직접 넘어 보려고 항공 LiDAR 점군을 받았다. WhiteboxTools로 1 m 지면 모델(DTM)과 표면 모델(DSM)을 만들고, 둘의 차이인 nDSM까지 계산했다. 해 보니 계산은 4초 남짓이면 끝나는데, 그 앞뒤로 판단할 일이 생각보다 많았다.
자료 — USGS 3DEP 타일 하나
LiDAR는 국내 공개 자료 중에서 이용 조건과 좌표계·수직기준을 한 번에 확인할 수 있는 것을 찾기 어려웠다. 그래서 미국 지질조사국(USGS) 3DEP의 공개 타일을 썼다. The National Map에서 내려받은 South Platte River Flood LiDAR 사업의 타일 13SDE474426이다. 위치는 콜로라도 볼더 남서쪽 산지 가장자리이고, 1.5 km × 1.5 km 범위에 숲과 계곡, 암벽이 섞여 있다. 사업 메타데이터의 접근 제한 항목은 "제한 없음"이다.
| 항목 | 값 |
|---|---|
| 파일 | LAZ(압축 LAS) 25.4 MB, LAS 1.2, 점 형식 1 |
| 점 수 | 5,525,559 |
| 좌표계 | NAD83 / UTM 13N (EPSG:26913), m |
| 수직기준 | NAVD88(GEOID12A), m |
| 취득 기간(사업 메타데이터) | 2013-10-16 ~ 2014-07-22 |
| 표고 범위 | 1,709.13 ~ 3,668.12 m |
원본은 받은 폴더에 그대로 두고, 실습용 입력 폴더로 복사해 썼다.
1단계 — LidarInfo로 먼저 읽어 본다
점군을 받으면 격자로 만들기 전에 헤더와 분류부터 본다. 공간 처리 → 툴박스 → WhiteboxTools → LiDAR Tools → LidarInfo에서 입력 파일만 넣고, 점 밀도·VLR·지오키 출력은 모두 켜 둔 채 HTML 보고서 경로를 지정했다.
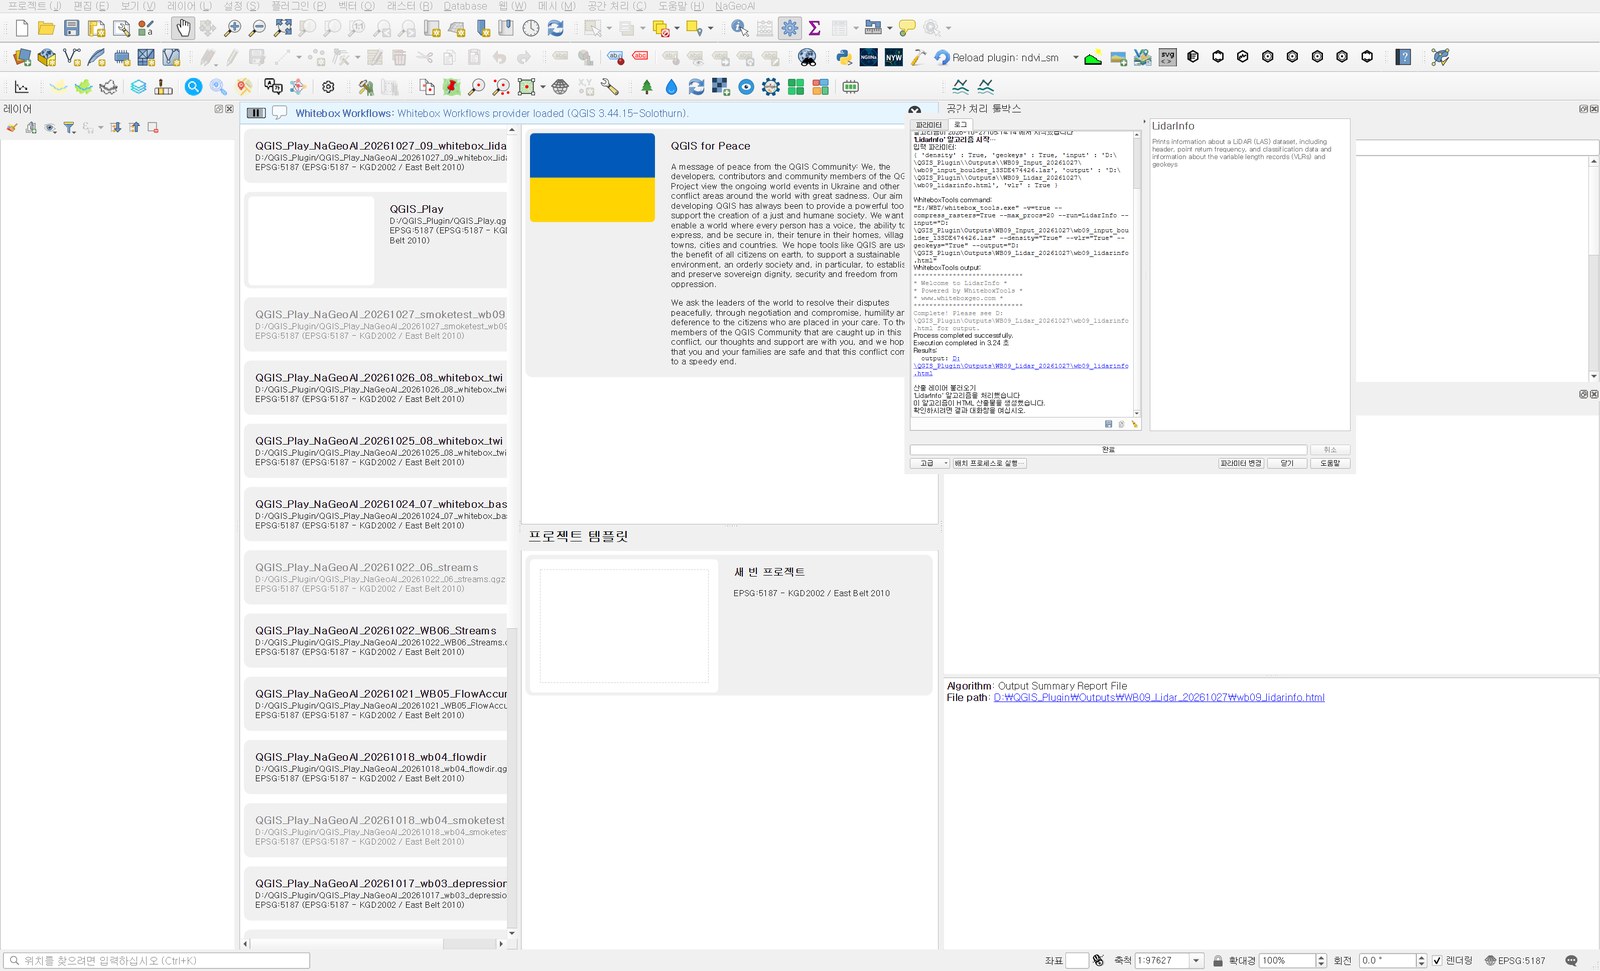
보고서에서 쓸 만한 숫자는 평균 점 밀도 2.456점/m², 공칭 점 간격 0.638 m다. 사업 사양의 공칭 펄스 간격이 0.7 m였으니 사양에 맞는 수준이다. 반사 순번으로 보면 첫 반사가 4,706,792점(85.2%), 단일 반사가 71.4%다. 숲이 많은 곳치고는 다중 반사 비율이 높지 않다.
문제는 분류표였다.
| 분류 코드 | 점 수 | 비율 | LidarInfo 표기 | 사업 메타데이터의 뜻 |
|---|---|---|---|---|
| 1 | 1,704,384 | 30.8% | Unclassified | 처리했으나 미분류 |
| 2 | 968,294 | 17.5% | Ground | 지면 |
| 7 | 79,092 | 1.4% | Low point (noise) | 노이즈 |
| 11 | 19 | 0.0% | Road surface | 제외(Withheld) |
| 17 | 2,091,937 | 37.9% | Bridge deck | 겹침 구간 기본(미분류) |
| 18 | 681,833 | 12.3% | High noise | 겹침 구간 지면 |
LidarInfo는 LAS 1.4 표준의 이름을 붙여 17을 교량 상판, 18을 고노이즈로 보여 준다. 하지만 이 파일은 LAS 1.2이고, 사업 메타데이터에는 비행 경로가 겹치는 구간의 점을 원래 분류값에 16을 더해 표시했다고 적혀 있다. 그러니 17은 겹침 구간의 미분류, 18은 겹침 구간의 지면이다. 11번 19점은 표고가 2,707~3,668 m로, 지면보다 수백 m 위에 떠 있는 점들이었다. 보고서 이름만 믿고 "18은 노이즈니 빼고, 17은 교량이니 DSM에 넣자"고 했다면 처음부터 판단이 틀어진다. 오래된 사업일수록 분류 코드는 그 사업의 메타데이터에서 확인하는 게 맞다.
2단계 — 지면만으로 DTM(LidarTINGridding)
LiDAR Tools → LidarTINGridding은 점들로 삼각망(TIN)을 만든 뒤 격자로 찍어 낸다. 제외할 분류를 쉼표로 적는 방식이라, 지면만 남기려면 2를 뺀 나머지를 모두 적어야 한다.
| 입력란 | 값 | 이유 |
|---|---|---|
| Input File | wb09_input_boulder_13SDE474426.laz | LAZ를 그대로 읽는다 |
| Interpolation Parameter | elevation | 표고 격자 |
| Point Returns Included | all | 지면점은 마지막 반사뿐 아니라 단일 반사에도 많다 |
| Grid Resolution | 1.0 | 점 간격 0.64 m보다 조금 크게 |
| Exclusion Classes | 0,1,3,4,5,6,7,8,9,10,11,12,13,14,15,16,17,18 | 2(지면)만 남긴다 |
| Min/Max Elevation, Max Triangle Edge Length | 비움 | 건물·수관 아래 빈 곳도 이어서 채운다 |
| Output File | wb09_dtm_1m.tif |
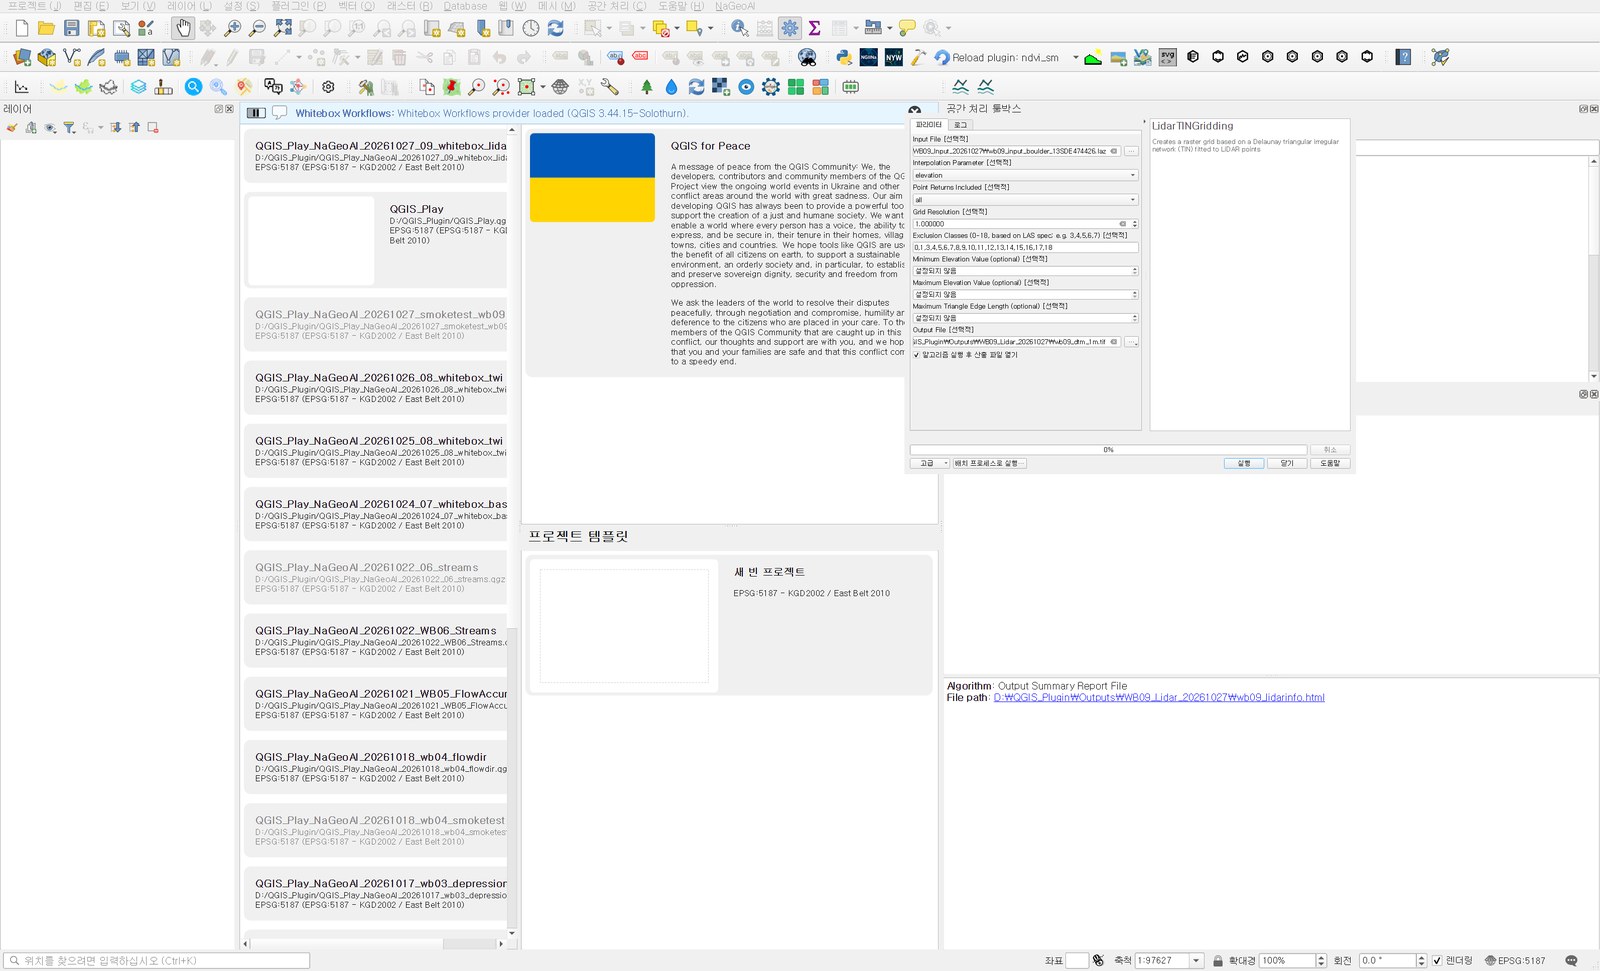
18(겹침 지면)을 넣을지는 고민했다. 메타데이터에 자동 처리만 하고 분류 정확도는 검토하지 않았다고 적혀 있어서, 이번에는 검수된 2번만 썼다. 결과는 1,500×1,500 셀에 표고 1,712.96~2,284.53 m이고, 빈 셀은 가장자리의 1,834개 셀이다. 계산에는 3.06초가 걸렸다.
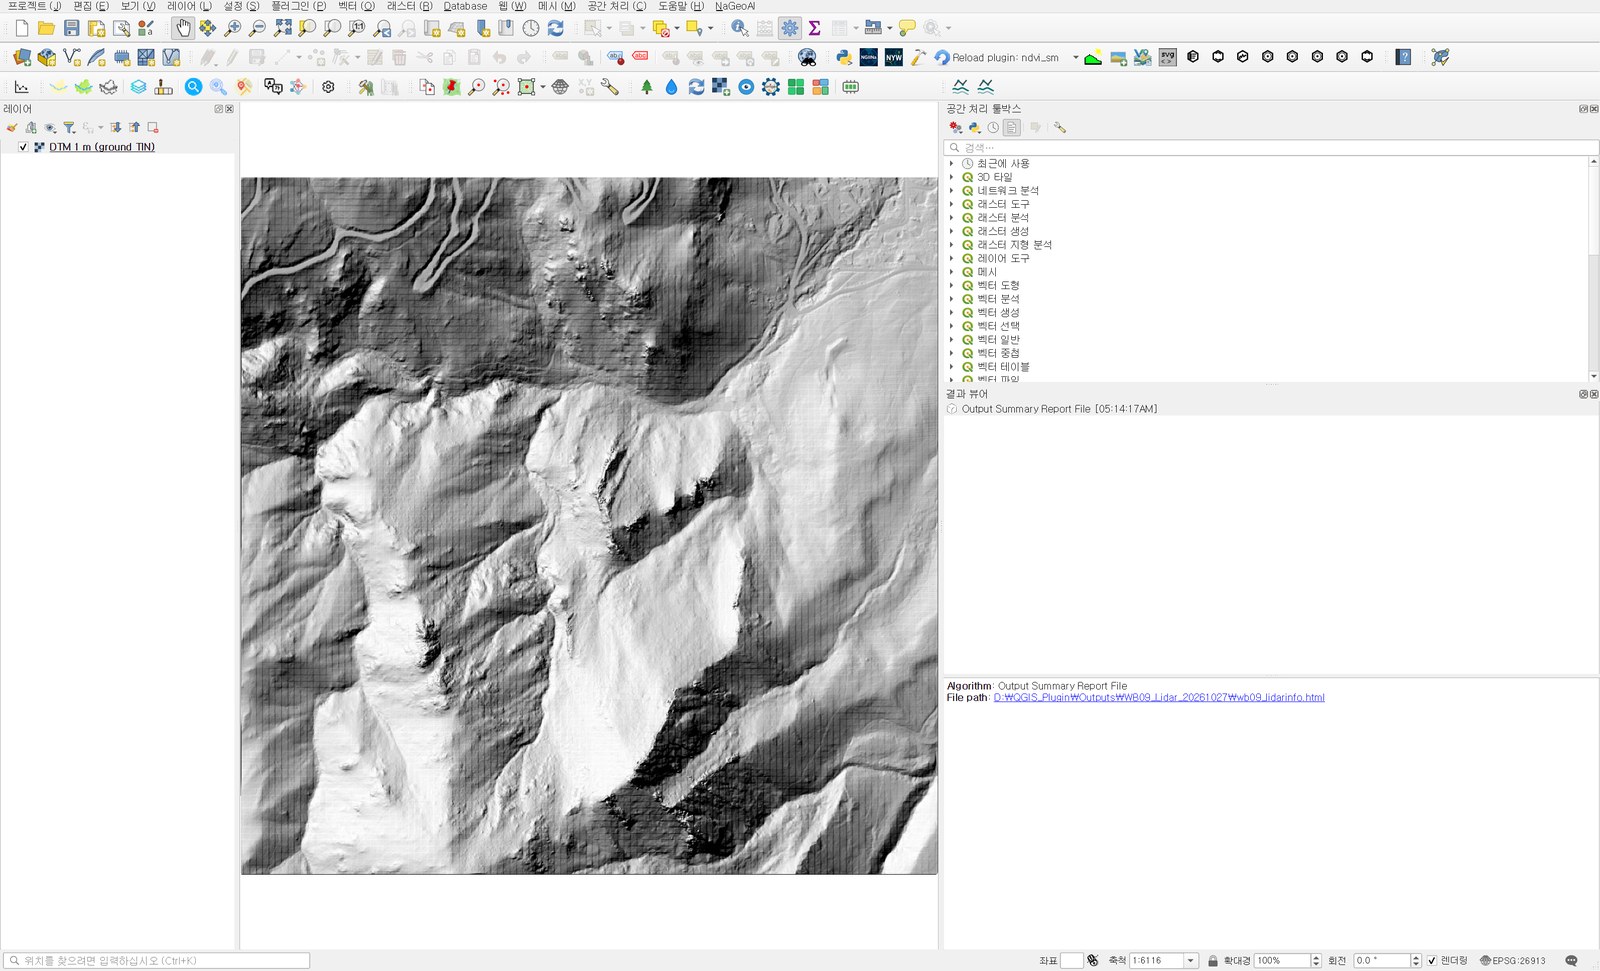
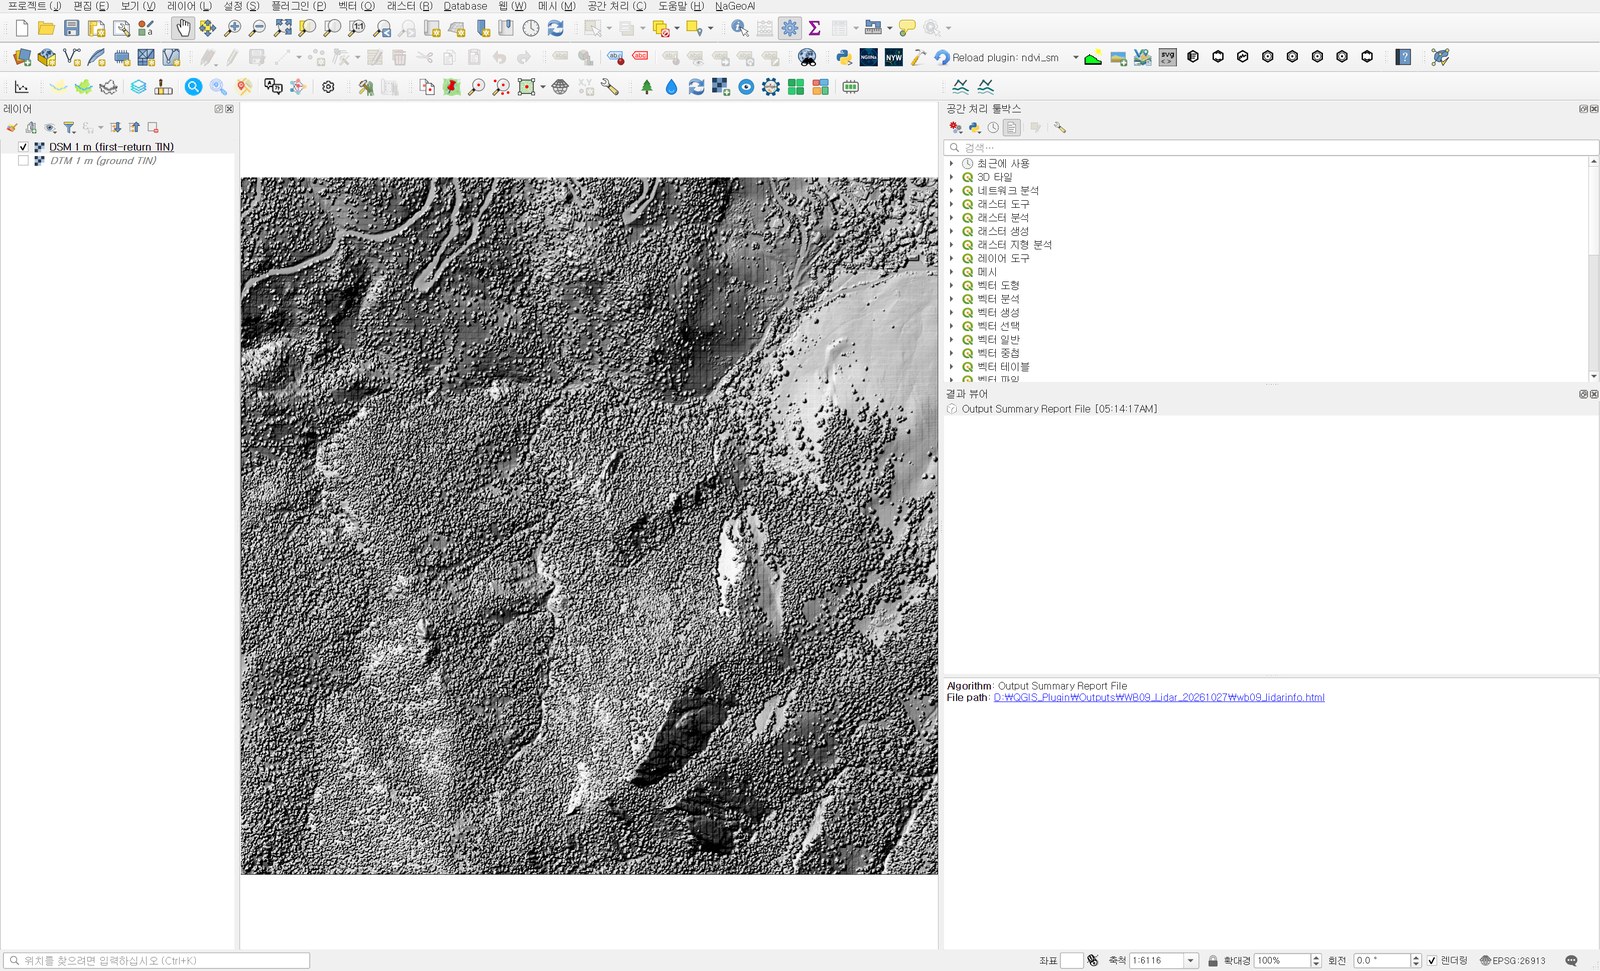
30 m DEM에서는 뭉개지던 계곡 안 도로의 굽이와 암벽 끝선이 1 m에서는 그대로 읽힌다. 그런데 서쪽과 북쪽 사면에 바둑판 같은 무늬가 깔려 있다. 셀마다 지면점이 몇 개 들어가는지 세어 보니 평균 0.43개였고, 셀의 65.8%에는 지면점이 하나도 없었다. 무늬가 진한 서쪽 300 m × 300 m 창만 떼어 보면 2번 지면점은 0.28점/m²인데 18번 겹침 지면점은 0.42점/m²였다. 겹침 구간에서는 지면점 상당수가 18로 넘어가 있어서, 2번만 쓰면 그만큼 삼각망이 성겨진다. 무늬는 이 성긴 삼각형의 면이 음영에 드러난 것으로 보인다. 이 지역 DTM을 실무에 쓴다면 18을 넣은 판과 비교해 보고 정하는 게 맞다. 이번 회차에서 그 비교까지 돌리지는 않았다.
3단계 — 첫 반사로 DSM
같은 도구를 한 번 더 연다. 이번에는 지면 위 물체의 꼭대기를 잡는 게 목적이라 첫 반사만 쓰고, 노이즈와 제외 분류, 겹침 구간만 뺐다.
| 입력란 | 값 | 이유 |
|---|---|---|
| Point Returns Included | first | 펄스가 처음 부딪힌 면, 곧 수관과 지붕 |
| Exclusion Classes | 7,11,17,18 | 노이즈, 공중에 뜬 제외점, 겹침 구간 |
| 나머지 | 2단계와 같음(elevation, 1.0) | 두 격자를 셀 대 셀로 빼기 위해 |
| Output File | wb09_dsm_1m.tif |
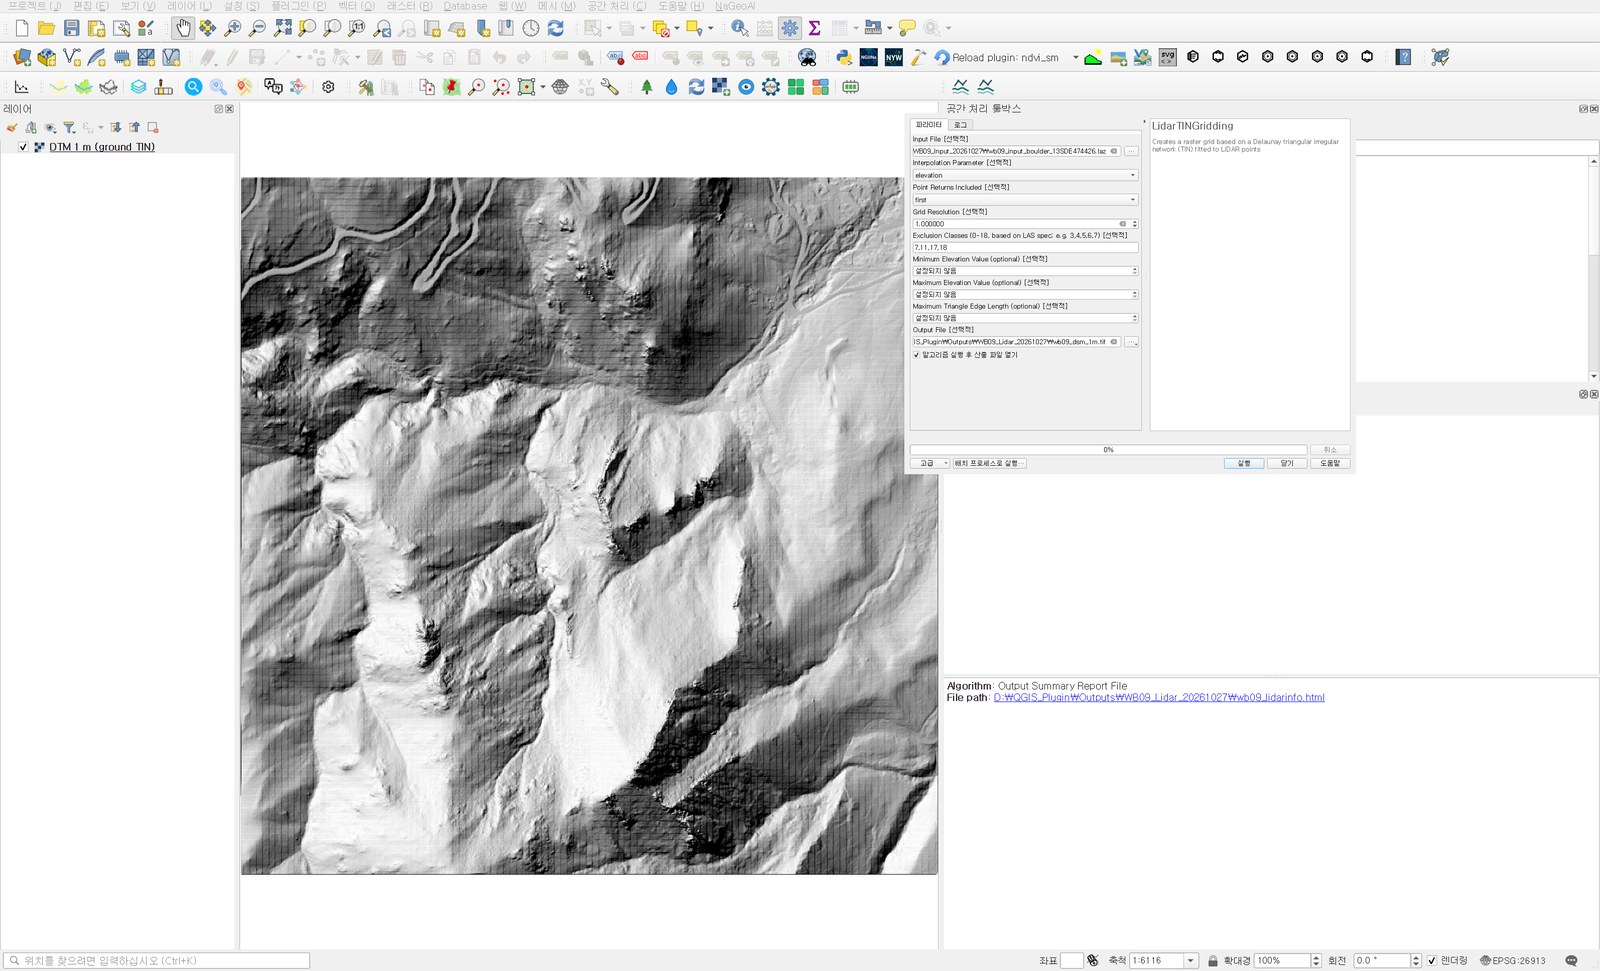
17을 뺀 데도 이유가 있다. 겹침 구간 점은 옆 비행 경로에서 같은 곳을 한 번 더 찍은 것이다. 넣으면 점은 늘지만, 비행 경로가 바뀌는 경계에서 높이가 미세하게 어긋난 두 면이 섞일 수 있다. 기본 경로의 점만으로도 첫 반사 2,284,444점, 셀당 평균 1.0점이 남는다. 표고는 1,713.06~2,292.79 m, 계산 시간은 3.92초였다.
4단계 — nDSM = DSM − DTM
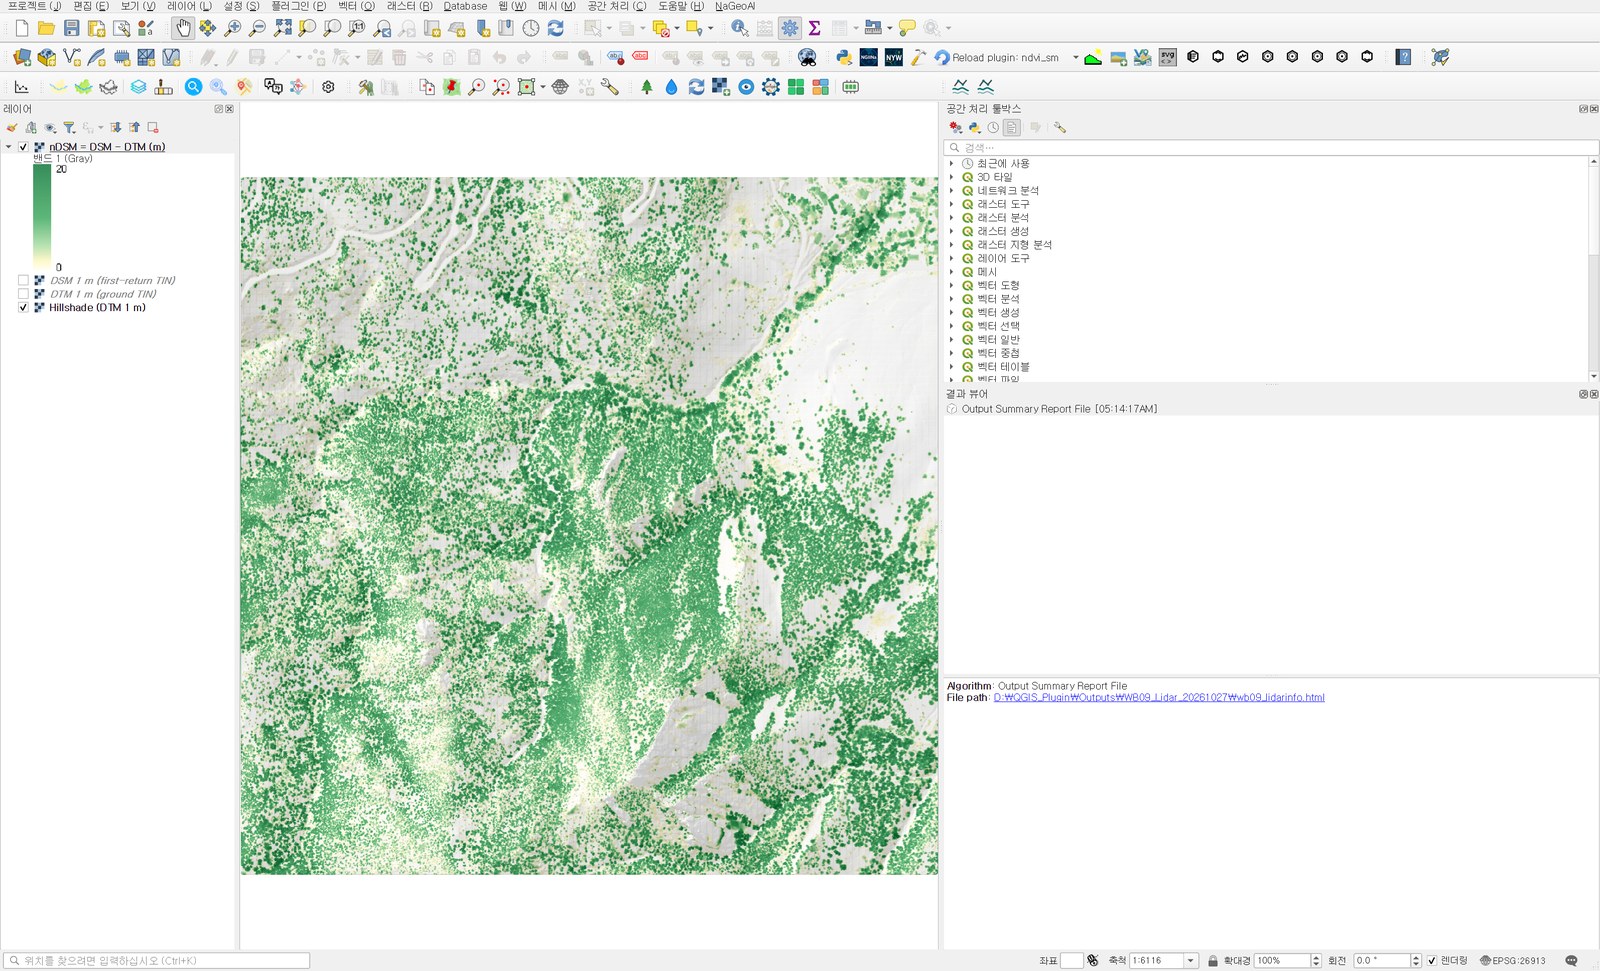
Math and Stats Tools → Subtract에 Input 1로 DSM, Input 2로 DTM을 넣고 출력은 wb09_ndsm_1m.tif로 했다. 결과는 지면에서 잰 물체의 높이다.
| nDSM | 셀 수 | 비율 |
|---|---|---|
| −0.5 m 미만 | 1,991 | 0.1% |
| −0.5~0 m | 57,193 | 2.5% |
| 0~0.5 m | 778,156 | 34.6% |
| 0.5~2 m | 238,802 | 10.6% |
| 2~5 m | 308,759 | 13.7% |
| 5~10 m | 444,533 | 19.8% |
| 10~20 m | 411,323 | 18.3% |
| 20 m 이상 | 7,409 | 0.3% |
2 m 이상인 셀이 52.1%, 5 m 이상이 38.4%다. 중앙값은 2.41 m이고 상위 1%가 18.0 m이니, 이 숲의 수관은 대체로 20 m 아래에 있다. 셀 수가 가장 많은 0~0.5 m 구간은 지면이 그대로 드러난 곳이다.
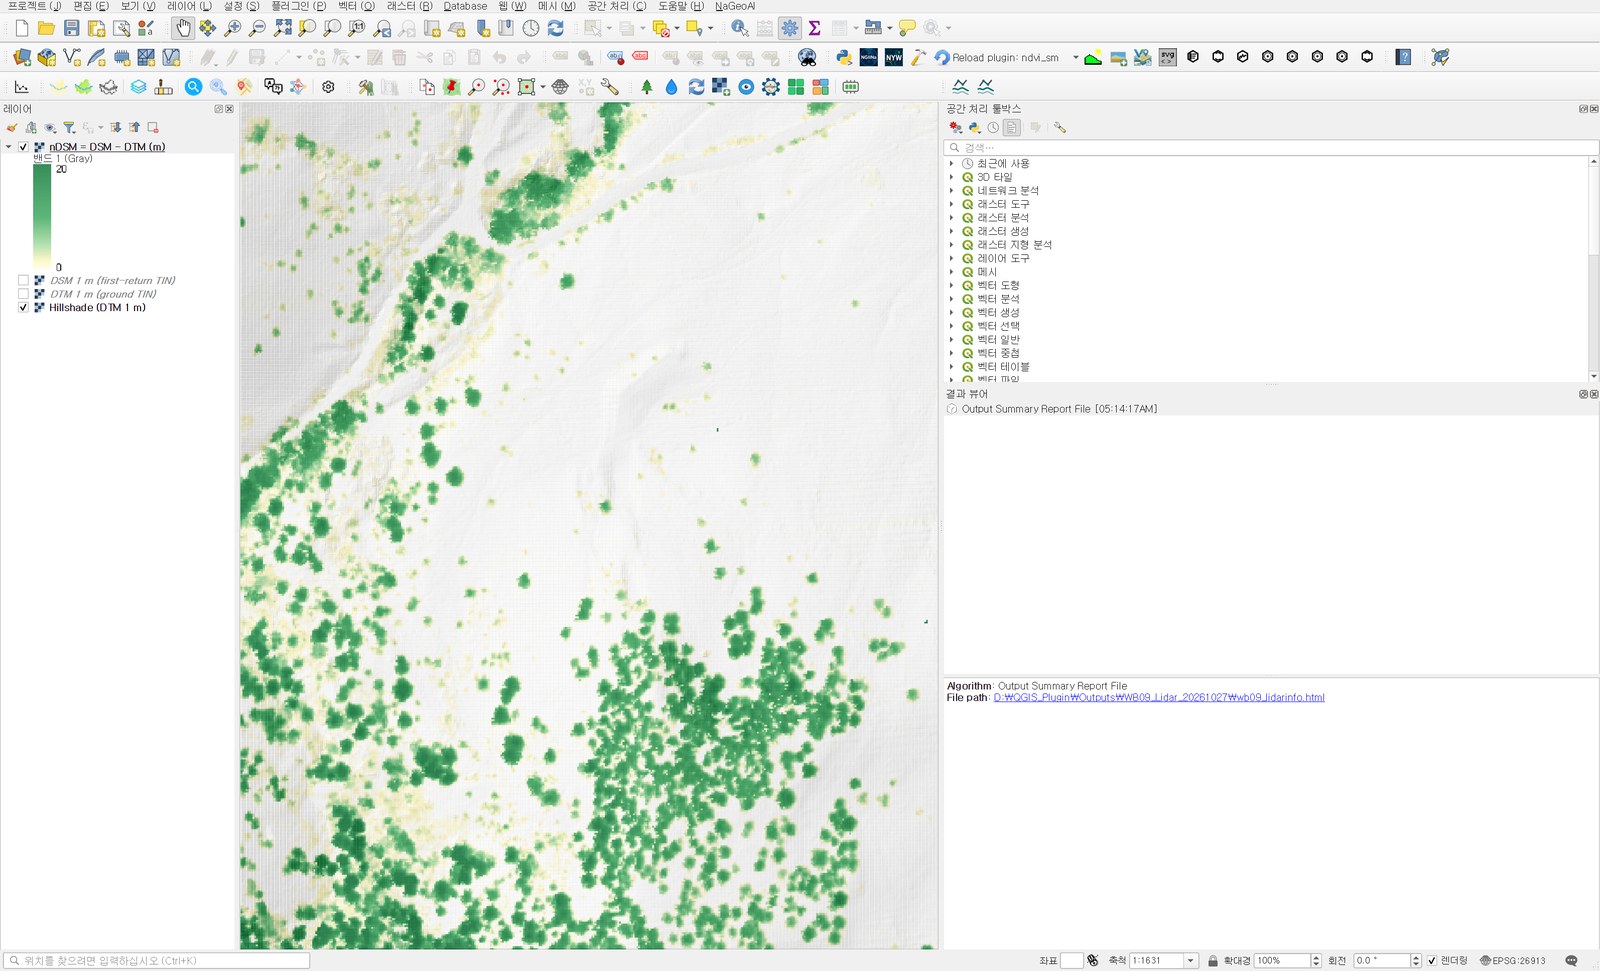
확대하면 트인 사면에 선 나무가 지름 몇 m짜리 원으로 하나씩 떨어져 나온다. 30 m 격자였다면 셀 하나에 다 들어가 버렸을 크기다.
그대로 쓰면 안 되는 값들
최댓값은 395.89 m였다. 30 m를 넘는 셀이 69개, 100 m를 넘는 셀이 4개다. 원인을 찾아보니 첫 반사 미분류 점(1번) 가운데 2,635.93 m와 2,982.15 m에 떠 있는 점이 두 개 있었다. 나머지 첫 반사점은 가장 높은 것이 2,293.08 m다. 새나 구름 같은 공중 반사가 노이즈로 걸러지지 않은 것으로 보인다. 반대로 −2 m보다 낮은 셀은 501개다. 그중 250개는 타일 가장자리 10개 셀 안에 있어서, 두 삼각망의 외곽이 서로 다르게 잘린 영향으로 보인다. 나머지 251개는 안쪽에 흩어져 있고, 이번에는 원인을 따로 확인하지 못했다.
nDSM을 수관 높이로 쓰려면 그대로 두지 말고 범위를 잘라야 한다. 이 타일이라면 0~40 m 밖의 값은 비우고, 가장자리 몇 셀은 버리거나 이웃 타일과 이어 붙인 뒤 다시 만드는 게 안전하다. 이 타일처럼 실제 최고 표고(약 2,293 m)와 공중 점이 확실히 갈리면, 처음부터 LidarTINGridding의 Maximum Elevation에 2,300 m 같은 상한을 넣는 방법도 있다.
독립 계산으로 확인하다 걸린 반 셀
같은 점들로 numpy와 scipy의 선형 Delaunay 보간을 써서 TIN을 따로 만들고 Whitebox 결과와 비교했다. 셀 중심에서 비교하니 DTM 차이의 중앙값이 0.22 m나 됐고, 1 cm 안에 드는 셀은 2.6%뿐이었다. 같은 알고리즘이면 이만큼 차이 날 리가 없어서 비교 위치를 반 셀씩 옮겨 봤다. 셀의 북서쪽 모서리에서 비교하자 중앙값이 0.00004 m로 떨어졌고, 87.2%가 1 mm 안, 99.2%가 10 cm 안에 들었다. 남은 차이는 같은 원 위에 네 점이 놓인 경우처럼 삼각형을 나누는 방법이 여럿인 곳에서 갈린 것으로 보인다. DSM도 같은 위치에서 중앙값 0.00005 m로 맞았다. 다만 수관처럼 높이가 들쭉날쭉한 곳은 삼각망이 조금만 달라져도 값 차이가 커서, 10 cm 안에 드는 셀이 83.4%였다.
이번에 쓴 WhiteboxTools 2.2.0의 LidarTINGridding은 각 셀의 북서쪽 모서리 좌표에서 표고를 뽑아 놓고, 파일의 좌표 기준은 셀 전체(Area)로 적는다는 얘기다. 1 m 격자라 위치로는 동쪽으로 0.5 m, 남쪽으로 0.5 m 밀린 셈이다. 이 DTM만 볼 때는 문제가 안 된다. 하지만 다른 1 m DEM과 빼거나 측량 성과와 셀 단위로 대조할 때는, 급경사지에서 이 반 셀이 그대로 높이 차이로 나온다. 정합이 중요하면 좌표 원점을 반 셀 옮겨 다시 쓰거나, 비교 대상도 같은 도구로 만드는 쪽이 낫다. 다른 버전이나 다른 도구에서도 그런지는 확인하지 않았다.
나머지는 맞았다. LidarInfo의 점 수, 반사 순번, 분류별 점 수는 PDAL로 압축을 푼 LAS를 numpy로 읽어 센 값과 모두 같았고, nDSM은 DSM−DTM과 셀마다 정확히 일치했다. 세 격자 모두 EPSG:26913, 1 m, 같은 위치다.
다음 회차
이번에 만든 1 m DTM이면 3~8편에서 30 m로 했던 수문 분석을 같은 방식으로 다시 돌려 볼 수 있다. 다만 그 전에 18번 겹침 지면을 넣은 DTM과 비교해 바둑판 무늬를 정리하고, 반 셀 문제를 어떻게 처리할지 정해야 한다. 다음에는 거기서부터 다룰 생각이다.
작업 메모
이번 회차는 QGIS 시작 스크립트로 같은 대화상자에 값을 넣어 실행했고, 화면은 그때 캡처한 것이다. 원본 프로젝트는 그대로 두고 복사본(QGIS_Play_NaGeoAI_20261027_09_whitebox_lidar.qgz)에서 작업했다. 자료 출처는 USGS 3DEP(The National Map), 프로젝트 South_Platte_River_Flood_LiDAR / CO_SoPlatteRiver_Lot5_2013, 타일 USGS_LPC_South_Platte_River_Flood_LiDAR_13SDE474426.laz이고, 원본 점군과 결과 래스터는 다시 배포하지 않는다. QGIS 3.44.15, WhiteboxTools 2.2.0. SHA-256: 입력 LAZ bcce4348ed93…, DTM 25962c68c1e5…, DSM f3079e8dd63f…, nDSM 21baed6caf08….


댓글 없음:
댓글 쓰기