
안녕하세요. 항공레이저측량(LiDAR) 문제는 비행기에서 발사한 레이저 펄스 하나가 어떻게 지상의 3차원 좌표 하나가 되는지, 그래서 사진측량과 무엇이 다르고 어디에 쓰이는지를 묻습니다. 올해 8월 22일 치러진 2026년 제140회 시험에서는 2교시 2번에 이 문제가 그대로 나왔고, 같은 회차 4교시에도 지상라이다와 항공수심측량용 라이다가 따로 출제됐어요. 한 회차에 라이다 문제가 세 개 나온 셈이에요. 앞서 2023년 제129회에는 항공 LiDAR 시스템의 구성·측량방법·절차·장단점이, 2022년 제128회에는 항공 및 드론 라이다 시스템의 구성요소 비교가 나왔으니 라이다 단원의 출발점이 되는 문제예요.
문제
기출문제: 2026년 제140회 측량및지형공간정보기술사, 제2교시 2번 (Q-net 공식 문제지)
항공 LiDAR 측량의 원리와 특징 및 활용 분야에 대하여 설명하시오.
논술형 · 25점 · 학습용 권장 작성시간 25분, 분량 약 3쪽
📚 측량및지형공간정보기술사 수험서도 함께 보세요
이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.
출제 의도와 답안 방향
문제 원문이 원리·특징·활용 세 갈래로 묻고 있으니, 세 부분이 모두 드러나야 하는 문제로 보여요. 제 풀이로는 다중반사(multiple returns)를 얼마나 분명히 쓰느냐에서 답안의 차이가 날 것 같아요. 펄스 하나가 수관과 지면에서 여러 번 되돌아오기 때문에 수관 하부 지면 높이를 얻을 수 있고, 이것이 사진측량과 가장 크게 다른 점이기 때문이에요.
답안 작성 요령 — 원리는 ‘레이저로 거리를 잰다’에서 끝내지 않는다. 거리 R에 GNSS 위치, IMU 자세, 스캐너 주사각을 묶어 점마다 좌표를 바로 계산하는 직접 지오레퍼런싱까지 쓴다. 특징에는 장점만 나열하지 않고 근적외선의 수면 흡수, 구름 아래 비행 제약, 질감 부족에 따른 카메라 병행 같은 한계를 함께 넣는다.
항공 라이다의 원리: 거리 하나에 위치와 자세를 묶는다
라이다는 펄스 레이저를 발사해 지표까지의 거리를 측정하는 원격탐사 방법입니다. 미국 해양대기청(NOAA)은 라이다 장비가 주로 레이저, 스캐너, 정밀 GPS 수신기로 이뤄지고, 넓은 지역은 비행기나 헬기에 실어 측량한다고 설명합니다. 거리는 펄스의 왕복 시간으로 구하는데, 빛이 왕복하니 시간에 광속을 곱한 값의 절반이 거리가 됩니다.
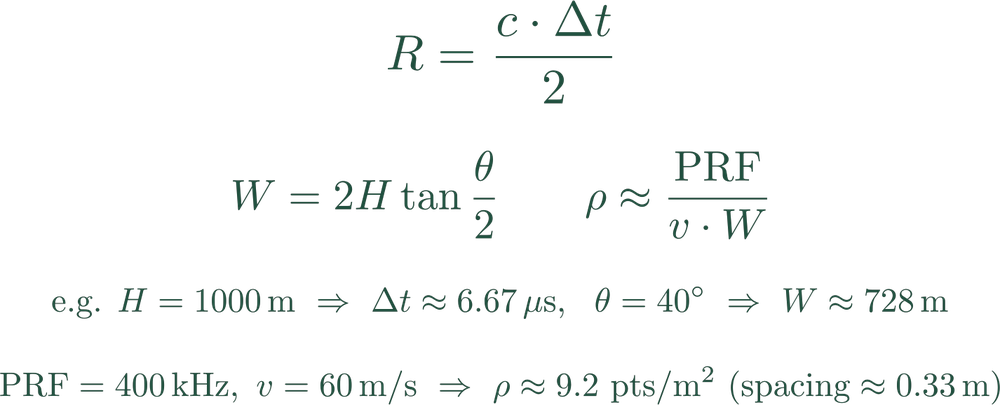
수식 1. 거리·스캔폭·점밀도(H, θ, PRF, v는 가상 값)
| 기호 | 뜻 | 예시 값 |
|---|---|---|
| R, Δt, c | 경사거리(예시는 연직 아래), 왕복 시간, 광속 | 1,000 m, 6.67 μs, 약 3×10⁸ m/s |
| H, θ | 지면에서 잰 비행고도, 전체 주사각 | 1,000 m, 40° |
| W | 스캔폭(평탄지, 한 스트립) | 약 728 m |
| PRF, v | 펄스 반복률, 비행속도 | 400 kHz, 60 m/s |
| ρ | 평균 점밀도(첫 반사, 중복 제외) | 약 9.2 점/m² |
표 1. 수식 1의 기호와 예시 값
왕복 시간을 1 ns 잘못 재면 거리는 약 15 cm 틀어져요. 그래서 라이다는 아주 짧은 시간을 재는 장치가 핵심이고, 고도 1,000 m에서 바로 아래로 쏜 펄스는 돌아오는 데 6.67 μs쯤 걸립니다. 그런데 거리만으로는 점의 위치가 정해지지 않습니다. 같은 순간 항공기가 어디에 있었는지(GNSS), 어느 쪽으로 얼마나 기울어 있었는지(IMU), 거울이 레이저를 어느 각도로 보냈는지(주사각)를 알아야 그 거리가 지상 좌표로 바뀌어요. 지상 GNSS 기준국 자료로 비행 궤적을 후처리해 위치 정밀도를 높이고, 장비 사이의 거리(레버암)와 보어사이트 오차(축 정렬 오차)는 미리 검정해 둡니다.
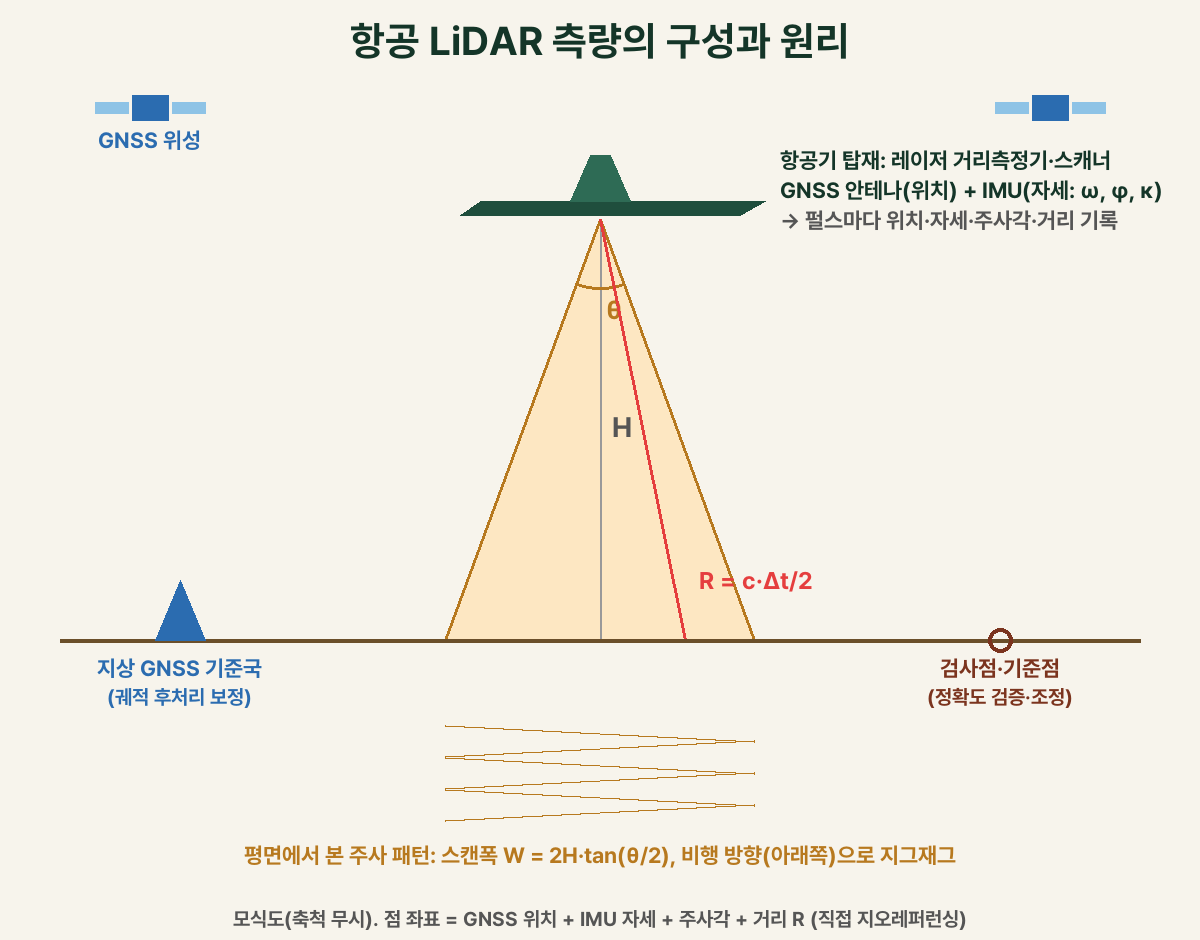
그림 1. 항공 LiDAR의 구성과 직접 지오레퍼런싱(모식도, 주사 패턴은 스캐너 방식에 따라 다름)
점밀도는 펄스를 얼마나 자주 발사하고, 얼마나 넓게, 얼마나 빨리 주사하느냐에 달려 있습니다. 계산하면 스캔폭은 약 728 m, 평균 점밀도는 1 m²에 약 9.2점이에요. 실제로는 스트립 중복, 다중반사, 흡수되는 펄스 때문에 이 값과 달라지니 계획 단계의 개략값으로만 쓰는 게 좋습니다. 정확도에는 자세 오차가 크게 작용하는데, 고도 1,000 m에서 바로 아래 방향을 기준으로 보면 자세가 가상으로 0.005°만 틀어져도 지면의 점은 수평으로 약 8.7 cm 밀려나요(주사각 끝에서는 조금 더 커져요). 고도가 높을수록 같은 각도 오차가 더 큰 위치 오차가 되는 셈이에요.
다중반사와 반사강도: 수관 하부 지면을 읽는 힘
레이저 빔은 지면에 닿을 때 점이 아니라 작은 원으로 퍼져요. 그래서 빔 일부는 나뭇잎에 먼저 맞아 돌아오고, 나머지는 잎 사이 틈을 지나 가지와 지면에서 차례로 돌아옵니다. 첫 반사를 모으면 건물·수관 꼭대기를 잇는 DSM이, 마지막 반사 가운데 지면으로 분류한 점을 모으면 DEM이 나와요. 반사강도(intensity)는 되돌아온 신호의 세기여서 도로 차선이나 재질을 구분하는 보조 자료가 됩니다. 두 개념을 한 문제로 묶어 2025년 제137회 3교시 3번에 출제되기도 했어요.
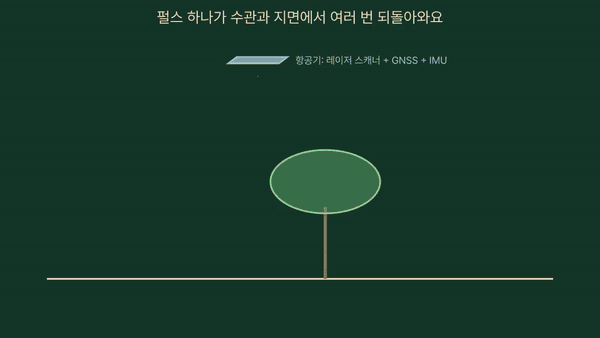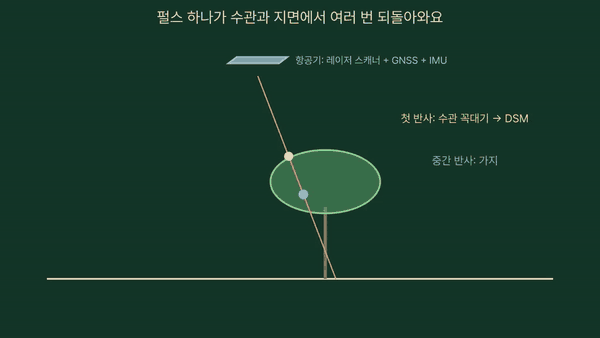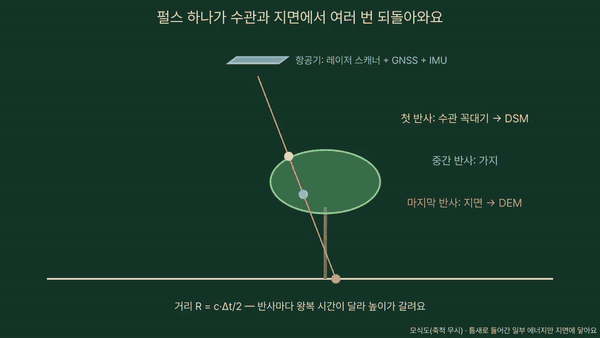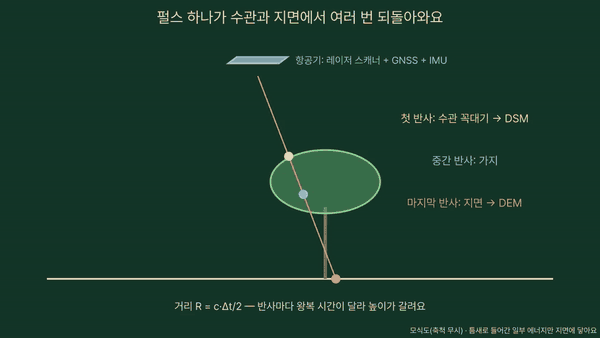
그림 2. 다중반사로 DSM과 DEM이 나뉘는 원리(모식도)
수관이 울폐하면 지면까지 닿는 펄스가 줄어 지면점의 점밀도가 낮아지는 것으로 보입니다. 2009년 한 국내 연구(특정 시험지역)는 활엽수 지역에서 상당히 큰 오차가 생길 수 있어 낙엽이 진 뒤 촬영해야 한다고 보고했어요. 장비가 많이 발전했으니 지금의 오차 크기는 이와 다를 수 있습니다. 점군에서 지면을 골라내는 필터링 방법은 따로 공부해 둘 만한 주제예요.
사진측량과 비교한 특징
| 구분 | 항공 LiDAR | 항공사진측량 |
|---|---|---|
| 에너지 | 능동형(레이저를 직접 쏨) | 수동형(햇빛 반사) |
| 3차원 좌표 | 점마다 바로 계산 | 입체 정합·항공삼각측량 뒤 계산 |
| 식생 지역 | 다중반사로 지면 일부 취득 | 수관 표면만 보임 |
| 시간·조명 | 야간 가능, 그림자 영향 적음 | 주간·맑은 날 필요 |
| 약점 | 수면 흡수·질감 없음·대용량 | 음영·질감 없는 면의 정합 실패 |
표 2. 항공 LiDAR와 항공사진측량의 일반적 비교
지형용 라이다는 보통 근적외선 레이저를 쓰는데, 근적외선은 물에 흡수되기 쉬워 수면에서는 점이 결측되거나 점밀도가 낮아집니다. 그래서 NOAA 설명처럼 수심을 잴 때는 물을 통과하는 녹색 레이저를 쓰는 수심측량용 라이다를 따로 써요. 구름과 짙은 안개 속으로는 레이저가 지나가지 못하니 구름 아래로 비행해야 하고, 점군에는 색과 질감이 없어서 디지털 카메라를 함께 실어 정사영상을 같이 얻는 경우가 많아요. 자료가 매우 크다는 점도 처리 단계에서 부담이 됩니다.
답안 작성 요령 — 원리는 식 R = c·Δt/2와 ‘GNSS + IMU + 주사각 + 거리’ 네 요소를 그림 한 장에 함께 보인다. 특징은 장점과 한계를 같은 표에 넣어 사진측량과 견준다. 활용은 분야 이름만 늘어놓지 않고 ‘다중반사로 DEM’, ‘점군으로 이격거리’처럼 라이다의 어떤 성질이 쓰이는지 붙여 쓴다.
측량 절차와 정확도 관리
일반적인 작업은 비행계획(고도·속도·주사각·PRF·스트립 중복) → GNSS 기준국 운영과 촬영 → 궤적 계산(GNSS/IMU 결합) → 점군 좌표 계산 → 스트립 조정 → 노이즈 제거와 지면·비지면 분류 → DEM·DSM 제작 → 검사점 정확도 검증 순으로 진행돼요. 스트립 조정은 겹친 두 스트립이 같은 지면을 서로 다른 높이로 그리는 어긋남을 줄이는 단계예요. 국내에서 항공레이저측량으로 수치표고모형을 만드는 방법과 기준은 국토지리정보원장이 고시한 「수치표고모형의 구축 및 관리 등에 관한 규정」(국토지리정보원고시 제2026-283호, 2026. 1. 13. 시행)을 적용합니다. 장비 성능기준, 점밀도 확인, 검사점을 이용한 정확도 점검이 이 규정에 조문으로 정해져 있어요. 이 글은 조문 수치를 옮기지 않았으니 시험 전에 현행 고시를 직접 확인하세요. 참고로 미국 지질조사국(USGS) 3D 고도 프로그램은 품질등급 QL2를 점밀도 2점/m² 이상, 수직 RMSE 10 cm로 정해요. 점밀도만 견주면 9.2점/m²는 QL2의 2점/m² 이상보다 높지만, 수직 정확도는 따로 검증해야 합니다.
활용 분야
활용은 라이다의 어떤 성질을 쓰는지와 짝지어 두면 기억하기 쉽습니다. 다중반사로 얻은 정밀 DEM은 홍수 범람 모의, 하천 단면, 산사태 위험 지형 분석의 바탕이 됩니다. 첫 반사와 마지막 반사의 높이 차이는 수고(나무 높이)라서 산림자원 조사에 쓰여요. 점군의 3차원 형상은 도시 3차원 모델과 디지털트윈, 송전선과 수목 사이 이격거리 점검, 도로·철도 노선 설계에 활용됩니다. 같은 지역을 다시 측량해 비교하면 해안 침식이나 사면 변위 같은 변화도 잡을 수 있어요. NOAA도 범람·폭풍해일 모델링, 해안선 매핑, 재난 대응을 라이다 활용 예로 들고 있습니다. 지상에서 스캐너를 세워 쓰는 방식은 24일차 지상라이다 글에서 다뤘어요.
답안 예시
1. 개요
- 항공 LiDAR: 항공기에 레이저 스캐너·GNSS·IMU를 탑재해 지표에 펄스를 주사하고, 왕복 시간으로 거리를 측정해 지표 3차원 점군을 취득하는 능동형 원격탐사 측량
- 성과: 점군(point cloud), DSM, DEM, 반사강도 영상
2. 측량 원리
- 거리 측정: R = c·Δt/2(c: 광속, Δt: 왕복 시간), 왕복 시간 1 ns 오차 ≒ 거리 15 cm
- 직접 지오레퍼런싱: 점 좌표 = GNSS 위치 + IMU 자세(ω, φ, κ) + 주사각 + 거리 R
- 보정 요소: 지상 GNSS 기준국 궤적 후처리, 레버암·보어사이트 검정
- 주사: 스캔폭 W = 2H·tan(θ/2), 점밀도 ρ ≒ PRF/(v·W)
- 다중반사: 첫 반사 → 수관·지붕(DSM), 마지막 반사 → 지면(DEM)
- 예(가상): H 1,000 m, θ 40°, PRF 400 kHz, v 60 m/s → W ≒ 728 m, ρ ≒ 9.2점/m²
3. 특징
| 구분 | 항공 LiDAR | 항공사진측량 |
|---|---|---|
| 에너지 | 능동형 | 수동형 |
| 좌표 취득 | 점별 직접 계산 | 정합·항공삼각측량 |
| 식생 지역 | 지면 일부 취득 | 수관 표면 |
| 시간·조명 | 야간 가능 | 주간 한정 |
- 장점: 지상기준점 의존도 낮음, 신속한 DEM 취득, 음영·질감 없는 지역도 측정
- 한계: 수면 흡수(근적외선)·구름 아래 비행, 질감 없음 → 카메라 병행, 대용량 처리, 자세 오차가 고도에 비례해 위치 오차로 확대
4. 작업 절차와 정확도 관리
- 비행계획 → 기준국 운영·촬영 → 궤적 계산 → 점군 생성 → 스트립 조정 → 필터링·분류 → DEM·DSM → 검사점 검증
- 정확도 확보: 보어사이트 검정, 스트립 중복과 조정, 독립 검사점 검증, 산림지 낙엽기 촬영
5. 활용 분야
- 정밀 DEM: 홍수 범람 모의, 하천 단면, 산사태 위험 지형
- 산림: 수고·산림자원 조사(첫·마지막 반사 높이 차)
- 도시·시설: 3차원 도시모델·디지털트윈, 송전선 이격거리, 도로·철도 노선 설계
- 변화 탐지: 해안 침식, 사면 변위(반복 측량 비교)
놓치기 쉬운 점
- 원리는 거리 측정 하나로 끝나지 않아요. GNSS·IMU·주사각이 빠지면 점에 좌표가 붙지 않습니다. 외울 식: R = c·Δt/2.
- DSM과 DEM은 반사 순서로 나뉘어요. 첫 반사는 표면, 마지막 반사 가운데 지면으로 분류한 점이 DEM이에요. 마지막 반사가 언제나 지면은 아니라서 필터링이 필요해요.
- 한계도 특징이에요. 수면, 구름, 질감 부족, 자료 용량을 함께 써야 사진측량과의 비교가 살아나요.
참고자료와 확인일
- Q-net: 제140회 측량및지형공간정보기술사 문제지(2교시 2번, 4교시 2번·4번)
- Q-net: 제129회 문제지(2교시 2번 항공 LiDAR 시스템의 구성·측량방법·장단점)
- Q-net: 제128회 문제지(3교시 3번 항공 및 드론 라이다 측량 시스템 비교)
- Q-net: 제137회 문제지(3교시 3번 다중반사와 반사강도)
- NOAA National Ocean Service: What is lidar?
- 국가법령정보센터: 수치표고모형의 구축 및 관리 등에 관한 규정(국토지리정보원고시 제2026-283호)
- USGS 3DEP: Topographic Data Quality Levels(QLs)
- KoreaScience: 산림지역에서 LiDAR 측량의 정확도 평가(2009)
확인일: 2026년 11월 12일. 기출 회차·교시·문항은 Q-net 공식 문제지(제128·129·137·140회) 기준이에요. 국내 기준인 「수치표고모형의 구축 및 관리 등에 관한 규정」(국토지리정보원고시 제2026-283호)의 조문 수치는 이 글에 옮기지 않았으니 시험 전에 현행 고시를 직접 확인하세요. USGS QL2 기준은 미국 3D 고도 프로그램의 기준으로 국내 공공측량 기준이 아니에요. 표 2의 비교와 작업 절차는 라이다 측량에서 일반적으로 설명하는 내용을 정리한 것이고, 수식 1·표 1의 고도 1,000 m, 주사각 40°, PRF 400 kHz, 비행속도 60 m/s와 자세 오차 0.005°는 학습용 가상 값이에요. 답안은 학습용 예시이며 공식 채점기준이 아닙니다. Q-net은 채점기준과 모범답안을 공개하지 않아요.
따라쓰기 PDF
Q-net 원본 답안지의 작성면에 답안을 옮겨 적은 따라쓰기 자료예요. 원본의 인쇄 문구와 선은 그대로 두고, 작성한 제목·본문·표·도식은 옅은 회색(#B8B8B8)으로 통일해 펜으로 따라 쓰기 좋게 만들었습니다.
📄 32일차_항공라이다_모범답안_따라쓰기.pdf 내려받기
함께 푸는 측량및지형공간정보기술사 답안지 요청
요청한 문제는 매일 밤 11시부터 접수 순서대로 검토해 정답 예시를 블로그에 게시합니다.


댓글 없음:
댓글 쓰기