
이 글은 2025년 제137회 측량및지형공간정보기술사 1교시 4번, SLAM(Simultaneous Localization and Mapping)을 단답형 모범답안으로 정리했습니다. SLAM은 GNSS가 닿지 않는 실내·지하에서 이동체가 자기 위치와 주변 지도를 동시에 추정하는 기술이며, 답안의 핵심은 확률적 정식화, 프론트엔드·백엔드 처리 흐름, 그리고 누적 오차를 루프 폐합과 기준점으로 관리하는 방법입니다.
함께 푸는 측량및지형공간정보기술사 답안지 요청
요청한 문제는 매일 밤 11시부터 접수 순서대로 검토해 정답 예시를 블로그에 게시합니다.
과목·학습 분야: GIS·공간정보 / 세부 유형: 실내공간·LoD·SLAM / 연계 분야: LiDAR·원격탐사, 지상측량
순환 2차. 위 구분은 학습용 분류이며 독립된 공식 시험과목이나 교시별 공식 분류가 아닙니다.
기출문제: 2025년 제137회 측량및지형공간정보기술사, 제1교시 4번 (Q-net 공식 문제지)
문제
SLAM(Simultaneous Localization and Mapping) (10점)
단답형 / 학습용 권장 작성시간 10분·약 2쪽. 아래 답안은 학습용 예시이며 공식 채점기준이 아닙니다. Q-net은 채점기준과 모범답안을 공개하지 않습니다.
같은 용어는 2022년 제128회 1교시 13번, 2023년 제129회 1교시 12번, 2025년 제135회 1교시 12번에도 단답형으로 나왔습니다(2022~2026년 Q-net 공식 문제지 기준, 출제 빈도는 다음 시험의 출제 확률이 아닙니다).
답안 목차
Ⅰ. 정의 → Ⅱ. 확률적 정식화 → Ⅲ. 처리 흐름 → Ⅳ. 센서별 분류 → Ⅴ. 측량 활용 → Ⅵ. 유의사항 → Ⅶ. 결론
시험형 모범답안
Ⅰ. 정의
SLAM은 사전 지도가 없는 환경에서 이동체(로봇, 드론, 사람이 든 스캐너 등)가 LiDAR·카메라·IMU 같은 탑재 센서의 관측만으로 자기 위치와 자세를 추정하면서, 동시에 주변 환경의 지도를 작성하는 기술이다. 위치를 정확히 알아야 관측을 지도에 올릴 수 있고, 지도가 있어야 그 지도에 맞춰 위치를 구할 수 있다. 이 상호 의존 때문에 두 가지를 하나의 추정 문제로 묶어 동시에 푼다. 측량에서는 GNSS 신호가 닿지 않는 실내·지하·터널에서 위치를 결정하는 수단이라는 점이 중요하다.
Ⅱ. 확률적 정식화
Durrant-Whyte와 Bailey(2006)는 SLAM을, 초기 자세와 지금까지의 관측·제어 입력이 주어졌을 때 현재 자세와 지도의 결합 확률분포를 구하는 문제로 정리했다.
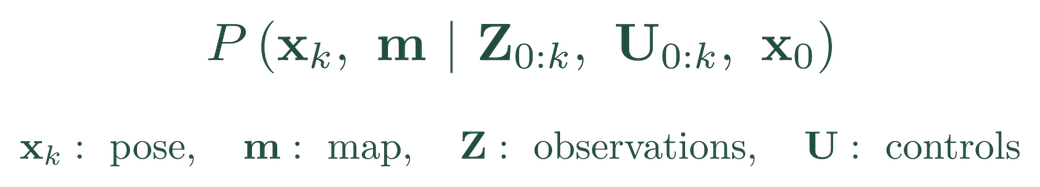
식 1. SLAM의 확률적 정식화(Durrant-Whyte·Bailey, 2006)
이 분포를 확장 칼만 필터(EKF)나 파티클 필터로 순차 갱신하는 것이 필터 방식이다. Cadena 외(2016)는 최대사후추정(MAP)에 바탕을 둔 그래프 최적화를 현대 SLAM 백엔드의 주된 정식화로 정리했다. 자세와 랜드마크를 노드로, 관측을 노드 사이의 제약(간선)으로 둔 그래프를 만들고, 관측 잡음을 평균 0의 가우시안으로 가정하고, 모든 관측의 잔차를 잡음 공분산 Σk의 역행렬(정보행렬 Ωk)로 가중한 제곱합이 최소가 되도록 전체 자세를 한꺼번에 조정한다. 합에는 사전정보(prior)·초기 자세 고정 항도 포함된다. 가중 최소제곱이라는 점에서 측량의 최소제곱 망조정과 비슷한 구조로 볼 수 있다(글쓴이의 해석이며, 관측 모델이 비선형이라 선형화와 반복 계산이 필요하다).
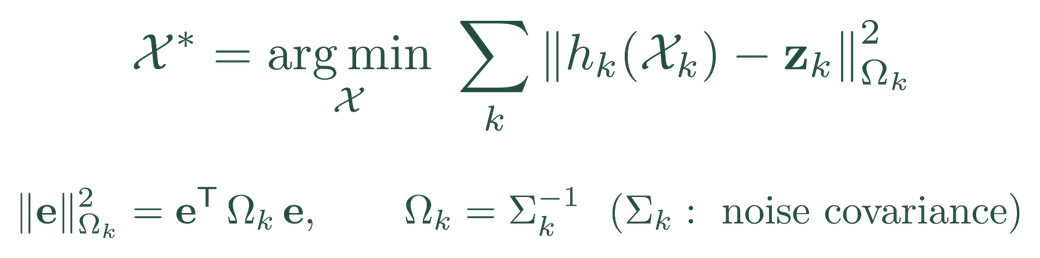
식 2. 관측 잡음을 가우시안으로 가정할 때 최대사후추정(그래프 최적화)의 목적함수 — h_k: 관측 모델, z_k: 관측값, Ω_k: 정보행렬
Ⅲ. 처리 흐름
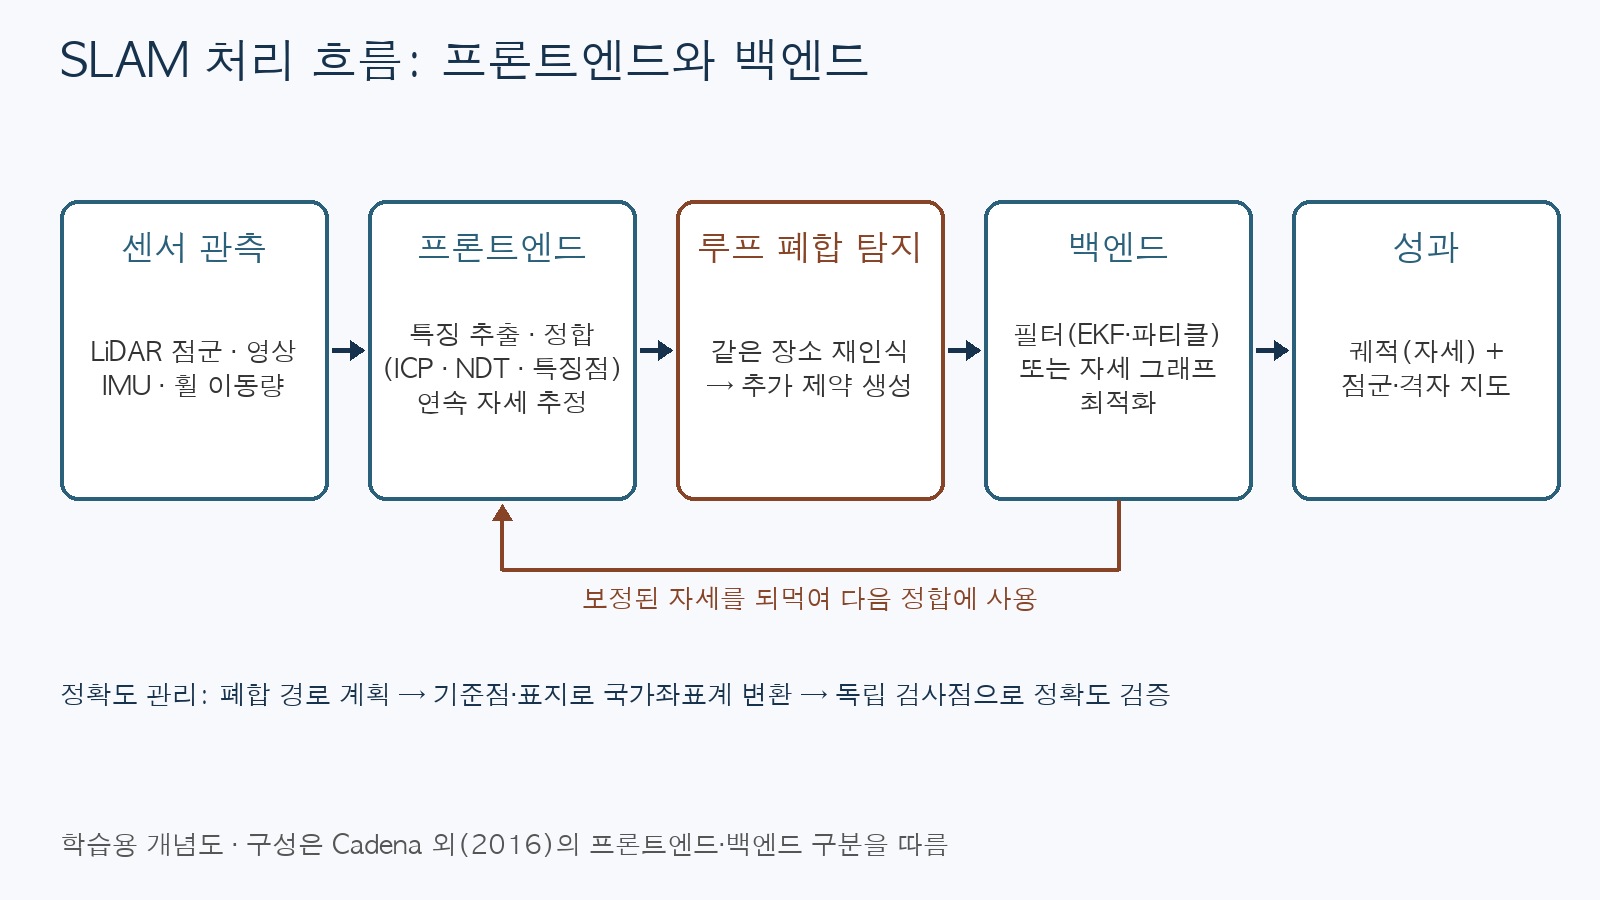
그림 1. SLAM 처리 흐름(학습용 개념도)
프론트엔드는 센서 자료에서 특징을 뽑고 이웃한 관측끼리 정합해(LiDAR는 ICP·NDT 같은 점군 정합, 카메라는 특징점 대응) 짧은 구간의 상대 이동량을 구한다. 이 상대 이동량을 이어 붙이기만 하면 작은 오차가 거리에 따라 쌓여 궤적이 휘어진다(drift). 이동체가 앞서 지나간 장소를 다시 인식하면 프론트엔드는 처음 관측과 지금 관측 사이에 새 제약을 만드는데, 이것이 루프 폐합(loop closure)이다. 백엔드는 이 제약까지 포함해 전체 그래프를 다시 최적화하므로, 폐합된 고리 전체에 오차가 배분되어 누적 오차(드리프트)가 줄어든다.

도식 GIF. 누적 오차(드리프트)와 루프 폐합 보정(학습용, 축척 임의·누적오차(드리프트) 과장, 약 8초 반복)
Ⅳ. 센서별 분류
| 구분 | 주 센서 | 장점 | 약점·주의 | 측량 적용 예 |
|---|---|---|---|---|
| LiDAR SLAM | 레이저 스캐너(점군) | 거리를 직접 측정, 조명 영향 적음 | 특징 없는 긴 복도·터널에서 정합 퇴화, 장비 가격 | 실내·지하 공간 점군, 터널 형상 |
| Visual SLAM | 단안·스테레오·RGB-D 카메라 | 저가, 색상·질감 정보, 장소 재인식에 유리 | 어두운 곳·무늬 없는 벽, 단안은 축척 불확정 | 실내 영상 지도, 시설물 기록 |
| 관성 융합(LIO·VIO) | LiDAR 또는 카메라 + IMU | 빠른 움직임·순간적 관측 공백에 강함 | IMU 바이어스 추정·센서 간 시각 동기와 보정 필요 | 핸드헬드·백팩형 이동 측량 |
센서마다 약점이 뚜렷해 실무 장비는 LiDAR와 IMU, 또는 카메라와 IMU를 함께 쓰는 경우가 많다. 이때 센서 사이의 상대 위치·자세(외부 표정)와 시각 동기를 미리 정확히 맞춰 두어야 융합 효과가 난다.
Ⅴ. 측량 활용
대표적인 활용은 핸드헬드·백팩형 이동 스캐너로 건물 내부를 걸으며 점군을 얻는 실내공간정보 구축이다. 지하시설물·공동구·터널·갱도처럼 GNSS가 끊기는 곳, 고층 건물 사이에서 위성 신호가 가려지는 도심 협곡, 건설 현장에서 시공 상태를 설계 모델(BIM)과 비교하는 점검에도 쓰인다. 자율주행과 실내 측위에서는 미리 만든 지도에 대한 위치 결정에도 같은 기술이 쓰인다.
Ⅵ. 유의사항(정확도 관리)
① 누적 오차: 루프 폐합이 없으면 오차가 이동 거리에 따라 커진다. 현장 경로를 같은 지점을 다시 지나는 폐합 경로로 계획하는 것이 기본이다.
② 좌표계: SLAM 성과는 출발 자세를 원점으로 한 자체 좌표계에 있다. 측량 성과로 쓰려면 위치를 아는 기준점이나 표지를 함께 관측해 국가좌표계로 변환하고, 변환에 쓰지 않은 독립 검사점으로 정확도를 따로 확인해야 한다.
③ 퇴화 환경: 특징이 없는 긴 복도나 터널에서는 진행 방향의 이동량이 정합으로 잘 결정되지 않는다. 유리·거울 같은 반사면, 움직이는 사람과 차량도 오정합을 일으킨다. 표지를 추가로 설치하거나 IMU·휠 이동량을 함께 쓴다.
④ 잘못된 루프 폐합: 비슷하게 생긴 다른 장소를 같은 곳으로 잘못 인식하면, 최적화가 그 틀린 제약을 따라 지도 전체를 왜곡할 수 있다. 폐합 결과를 점검하고 이상한 제약은 제거한다.
Ⅶ. 결론
SLAM은 GNSS가 닿지 않는 공간에서 위치와 지도를 함께 결정하는 수단이다. 다만 결과는 상대적인 지도이므로, 기준점 연결과 검사점 검증을 거친 뒤에 공간정보 성과로 쓰는 것이 바람직하다.
핵심 암기어
위치 추정과 지도 작성의 동시 추정 / P(xk, m | Z0:k, U0:k, x0) / 프론트엔드(정합·이동량)·백엔드(그래프 최적화) / 누적 오차(드리프트)와 루프 폐합 / 기준점 변환·검사점 검증
자가점검
- "위치를 알아야 지도, 지도가 있어야 위치"라는 동시 추정의 이유를 한 문장으로 쓸 수 있는가?
- 식 1의 xk, m, Z, U, x0가 각각 무엇인지 설명할 수 있는가?
- 그래프 최적화가 최소제곱 망조정과 유사한 구조인 이유(잔차·가중치 Ωk = Σk−1)를 연결했는가?
- LiDAR·Visual·관성 융합 SLAM의 약점을 하나씩 들 수 있는가?
- SLAM 성과를 측량 성과로 쓰기 위한 좌표 변환과 정확도 검증 절차를 썼는가?
기호·단위·출처
| 기호 | 뜻 | 단위·형태 | 근거 |
|---|---|---|---|
| x_k | 시각 k의 이동체 자세(위치·방향) | m, rad | Durrant-Whyte·Bailey(2006) |
| m | 지도(랜드마크 위치의 집합) | m | 같은 문헌 |
| Z_0:k, U_0:k | 관측 이력, 제어 입력·이동량 이력 | 센서별 | 같은 문헌 |
| x_0 | 초기 자세(원점) | m, rad | 같은 문헌 |
| X*, h_k, z_k | 최적 추정값, 관측 모델, 관측값(합은 사전정보 항 포함) | — | Cadena 외(2016) 식 (4) |
| Ω_k = Σ_k⁻¹ | 정보행렬(관측 잡음 공분산 Σ_k의 역행렬) | 관측 성분 단위 곱의 역수(대각 성분은 역제곱) | 같은 문헌 |
공식 참고자료
- Q-net: 제137회 측량및지형공간정보기술사 문제지(1교시 4번)
- Q-net: 제135회 문제지(1교시 12번 SLAM)
- Q-net: 제129회 문제지(1교시 12번 SLAM)
- Q-net: 제128회 문제지(1교시 13번 슬램)
- Durrant-Whyte·Bailey (2006), Simultaneous Localization and Mapping: Part I, IEEE Robotics & Automation Magazine 13(2) — 확률적 정식화, EKF·파티클 필터
- Cadena 외 (2016), Past, Present, and Future of SLAM, IEEE Transactions on Robotics 32(6) — 프론트엔드·백엔드, 인자 그래프 최적화, 루프 폐합 (arXiv 공개본)
확인일: 2026년 10월 25일. 기출 회차·교시·문항은 Q-net 공식 문제지 PDF에서 확인했습니다. 식 1·2의 기호는 각 문헌의 표기를 따랐고, 처리 흐름도와 도식은 학습용 개념도이며 특정 장비의 사양이 아닙니다.
따라쓰기 PDF
Q-net 원본의 실제 답안 작성면에 작성한 2쪽 출력용 따라쓰기 자료입니다. 원본의 인쇄 문구와 선은 그대로 두고, 작성한 제목·본문·표·흐름도는 옅은 회색(#B8B8B8)으로 통일해 펜으로 따라 쓰기 좋게 만들었습니다.


댓글 없음:
댓글 쓰기