
측량및지형공간정보기술사 친구 요청 문제 제출
https://geoai-na.web.app/questions/
학습용 분야: 지상측량 / 순환 1차. 시험의 공식 과목 구분이 아닙니다.
창작 연습문제
폐합트래버스의 각폐합차와 좌표폐합차를 설명하고, Bowditch(Compass) 법칙의 조정 절차·적용 가정 및 성과 검증 방안을 제시하시오.
논술형 / 학습용 권장 작성시간 25분, 분량 약 3쪽. 모범답안은 학습용 예시이며 공식 채점기준이 아닙니다.
답안 목차
개요·관측 계획 → 각폐합차 → 좌표폐합차 → Bowditch 조정·비교 → 가상 예시 → 독립 검증·결론
완성된 시험형 모범답안
Ⅰ. 개요와 관측 계획
트래버스는 연속 측점의 각·거리로 좌표를 구한다. 폐합트래버스는 출발점으로 돌아와 폐합을 검사한다. 결합트래버스는 좌표·방향의 외부 일치도도 검사한다. 작업 요구정확도·기준계·기지점·관측 조건을 계획하고 구심·정준·프리즘 상수·기상 보정과 기록을 점검한다. 거리는 수평·계산 기준면의 같은 단위로 통일한다.
Ⅱ. 각폐합차와 방향각 계산
평면 단순 n각형의 내각 β 합: (n-2)×180°
fβ = Σβ - (n-2)×180° : 관측합 - 이론합
동일 정밀도 내각이면 cβ(i) = -fβ/n.
각의 정밀도가 다르면 경중률에 맞게 배분한다. 허용범위 초과·과대오차 의심이면 원인 조사·재관측한다. 방향각 α는 좌표 북에서 시계방향 0~360°로 정의한다. 후시 방향각과 관측 회전방향으로 다음 α를 계산하며 내각·외각·회전방향에 따라 식의 부호가 달라진다. 기지 방향과의 일치도·각 조정 합을 다시 검산한다.
Ⅲ. 좌표폐합차와 상대폐합비
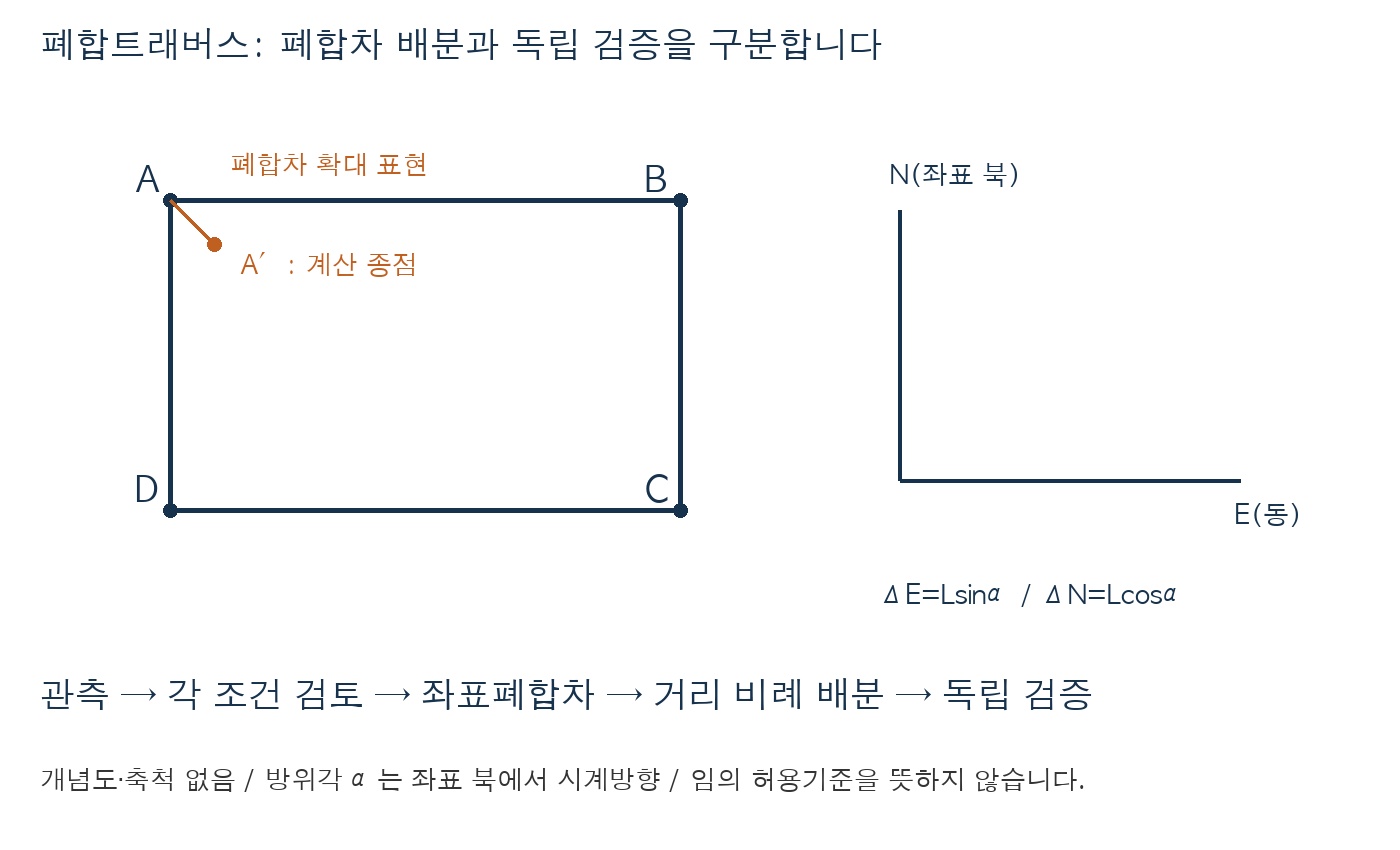
ΔE(i)=L(i)sinα(i), ΔN(i)=L(i)cosα(i)
E: 동, N: 북, L: 보정·환산한 수평거리(m)
폐합 루프: fE=ΣΔE, fN=ΣΔN (m)
결합트래버스는 기지점 좌표차를 각각 빼서 구한다.
f = √(fE²+fN²), 상대폐합비 = f/ΣL.
1:K로 표시할 때 K=ΣL/f (f>0).

수식 이미지: 좌표폐합차와 상대폐합비(LaTeX)
Ⅳ. Bowditch(Compass) 법칙
cE(i)=-fE×L(i)/ΣL, cN(i)=-fN×L(i)/ΣL
ΔE조정=ΔE+cE, ΔN조정=ΔN+cN.

수식 이미지: Bowditch(Compass) 법칙의 좌표 보정량(LaTeX)
보정합=-폐합차가 되어 조정 후 좌표가 닫힌다. Bowditch는 각·거리의 상대적 품질이 비슷한 일반 트래버스에 쓰는 간편 배분법이다. 과대오차·정오차 제거 후, 거리 비례 배분을 적용한다. 최소제곱은 관측 모델·경중률·제약을 반영한다. 폐합을 0으로 만든 사실만으로 정확도를 보장할 수 없다.

움직이는 도식: 폐합차를 거리 비례로 나눠 닫는다(비축척, 폐합차 확대, 가상 예시, Manim 제작)
Ⅴ. 조정법 비교
| 항목 | Bowditch | 최소제곱 |
| 기준 | 좌표폐합차·거리비 |
관측식·경중률·제약 |
| 특징 | 간편 폐합 배분 | 확률모델에 따른 추정 |
| 주의 | 정확도 보증 아님 | 모델·경중률 적합성 |
관측 정밀도 차이, 상관, 복잡한 기지 조건이 중요하면 적합한 경중률과 제약을 둔 최소제곱조정을 검토한다. 어느 방법도 잘못된 기준점이나 공통 편향을 자동으로 증명·제거하지 않는다.
Ⅵ. 가상 수치 예시와 조정 검산
가정: 네 변 L(i)=100 m, ΣL=400 m.
각 조정 후 fE=+0.040 m, fN=-0.030 m.
f=0.050 m, 상대폐합비=1:8000.
각 변 cE=-0.010 m, cN=+0.0075 m.
ΣcE=-0.040 m, ΣcN=+0.030 m → 합 검산.
이 예시는 배분 계산용이며 법정 허용기준이 아니다.

수식 이미지: 가상 예시의 폐합차와 상대폐합비

수식 이미지: 가상 예시의 변별 보정량(배분 계산용 가정값)
Ⅶ. 폐합 루프·좌표 성분 개념도
그림은 축척 없음. A→B→C→D→A가 이상적 루프이다. 계산 종점 A′와 A의 차이가 fE·fN을 나타낸다. 이 차이를 확대해 표시했으며 수치 예시는 별도의 배분 계산용 가상 자료이다.
Ⅷ. 성과 검증·결론
관측 원자료·기기·단위·기준계·부호를 재확인한다. 조정 전 허용범위 판정과 관측 원인 조사를 수행하고, 조정 후 각 조건·좌표 합·기지점·독립관측을 검산한다. 적용 작업 기준에 따라 성과를 판정·기록한다. 결론: 관측 품질 확보 + 적합한 조정 + 독립 검증.
위 공식은 국지 평면에서 자기교차하지 않는 폐합 루프를 전제로 한다. α는 자북이 아닌 계산 좌표계의 북을 기준으로 한다. 넓은 지역은 투영·거리 환산 등 적용 모델을 별도로 검토한다. f는 관측에서 계산한 폐합차이며 보정량 c는 그 반대 부호로 배분한다. 삼각함수의 각도 입력 단위도 확인한다.
핵심 암기어
각 조건 / 좌표폐합차 / 거리 비례 / 보정 부호 / 독립 검증
자가점검
- 내각 조건과 관측 회전방향을 구분했는가?
- E·N·α 정의와 sin·cos의 위치를 일관되게 썼는가?
- 폐합차와 보정량의 부호가 반대임을 검산했는가?
- 1:8000을 가상 계산 결과로 표시하고 허용기준으로 단정하지 않았는가?
- 조정 후 폐합 0과 외부 정확도를 구분했는가?
공식·교육기관 참고자료
Portland State University: Surveying Procedures - 폐합 검사·Compass Rule·최소제곱조정 비교
University of Colorado: Surveying Field Book - 트래버스 좌표 성분과 계산표
원문 확인일: 2026-10-13. 해외 교육기관 자료는 원리 확인용이며 국내 법정 허용기준을 대신하지 않는다. 적용 작업의 최신 기준·요구정확도를 별도로 확인하여 판정한다.
출력용 따라쓰기 PDF
Q-net 원본 답안 작성면에 답안·표·도식을 옅은 회색 #B8B8B8로 작성한 3쪽 따라쓰기 자료이다. 원본 인쇄 문구와 선을 보존했다.
📄 06일차_폐합트래버스_모범답안_따라쓰기.pdf 내려받기


댓글 없음:
댓글 쓰기